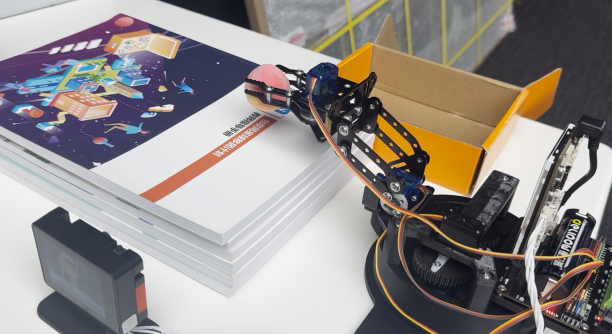
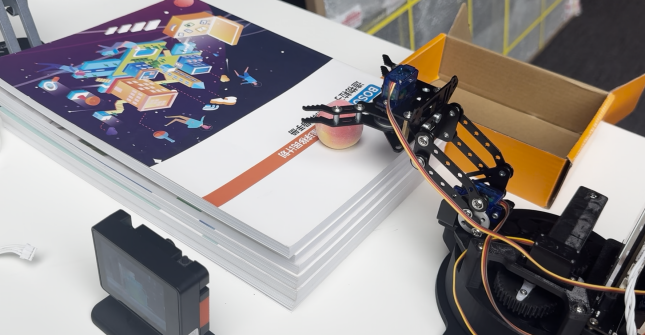
提升版人工智能比赛套件 Wiki
1. 套件介绍
1.1 套件功能介绍
提升版人工智能比赛套件面向已有基础编程和模块使用经验的中小学生、科创社团与竞赛团队,重点支持数据采集、模型训练、识别应用和机械执行。与入门版侧重快速完成“识别+控制”项目不同,提升版引导学生围绕具体问题准备数据、使用或训练模型,并将识别结果用于显示、交互和动作控制。
本套件以行空板 M10 为主控,搭配二哈识图 2 pro、USB 摄像头、SCI 采集模块、传感器和执行器,可开展图像分类、目标检测、环境数据分析、文字识别及机械臂抓取等实践。
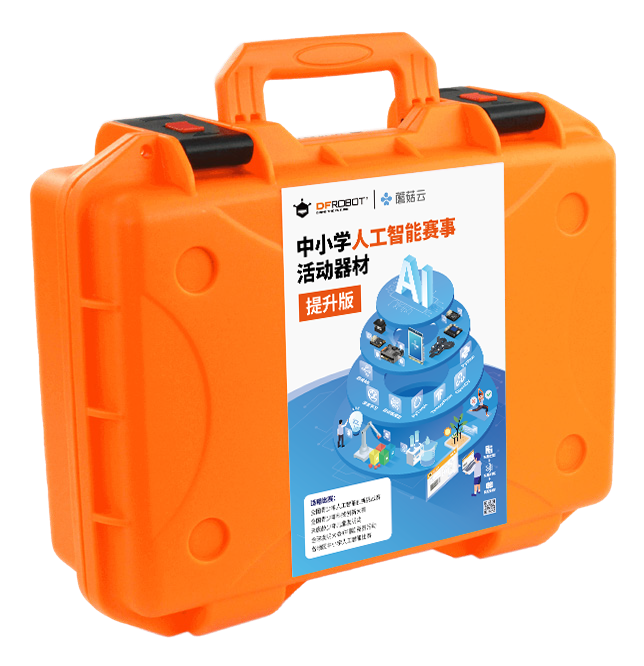
套件核心能力:
- 图像采集与模型训练:使用摄像头采集样本,开展货物分类、中草药识别等项目。
- 视觉识别与交互:使用二哈识图 2 pro 获取文字、手势、目标位置等结果,由 M10 完成查询、提示或控制。
- 传感测量与数据分析:采集环境、距离、光照、重量等数据,开展预测、分类和多条件判断。
- 机械执行与综合应用:结合舵机、机械臂、灯光、水泵等,将感知结果转化为动作反馈。
二哈识图 2 的具体型号、可用模型和扩展库需与套件实物及对应项目一致,参见第 3 章。
1.2 套件适用对象
- 高年级小学、初中、高中人工智能竞赛学生。
- 科创社团、人工智能社团和项目制学习团队。
- 准备参加全国级或高阶 AI 创新赛、大模型感知赛、机器人创新赛的学生。
- 需要组织模型训练、多模态感知和工程执行项目的指导教师。
1.3 推荐赛事
以下作为项目选题方向参考;参赛年龄、器材限制和赛项要求以当届主办方规则为准。
- 全国青少年人工智能创新挑战赛。
- 全国青少年科技创新大赛。
- 各省市人工智能创新实践类赛事。
- 大模型感知、边缘智能、智能机器人、智慧农业、智慧城市等主题赛事。
- 校园科创社团综合项目展示与选拔赛。
1.4 可支持的项目类别
- M10 单板人工智能应用。
- OpenCV 图像处理与图像分类。
- Mind+ 模型训练与边缘部署。
- HUSKYLENS 2 视觉识别与自定义模型应用。
- 多传感器融合与时序模型训练。
- 智慧农业、智慧水质、智慧环境监测。
- 机械臂、抓取、分拣等具身智能项目。
- 语音交互、文字识别、跌倒检测、健康提醒等综合应用。
2. 器材清单
2.1 模块说明
本套件以行空板 M10 为主控,配合多功能扩展板连接传感器与执行器。输入模块采集图像、环境、距离、光照、重量、按键和旋钮等信息;输出模块通过灯光、声音、风扇、喷雾、舵机和水泵反馈结果。SCI 属于采集模块,用于连接受支持的传感器并读取数据,不是独立测量某一种物理量的传感器。
数字量表示 0/1 等离散状态,模拟量表示连续变化的数值。模块丝印 D、A 可辅助判断数字量、模拟量接口,最终以模块说明为准。I2C、UART、USB、单总线及需换算、校准的模块,应按对应库和协议读取,不能直接套用普通数字量或模拟量程序。
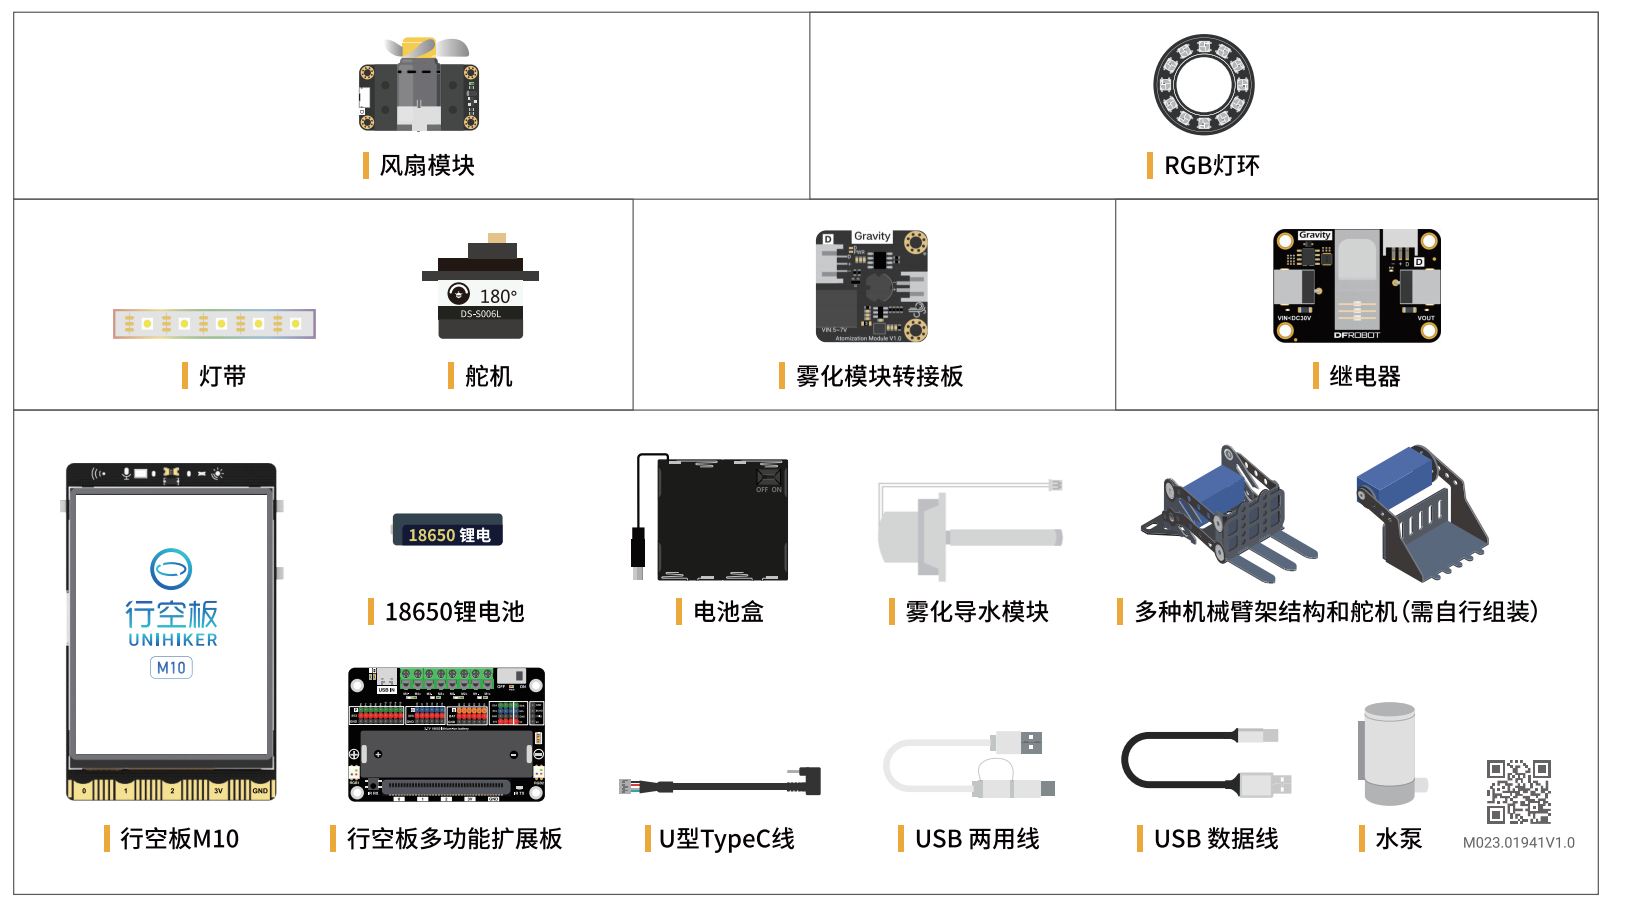
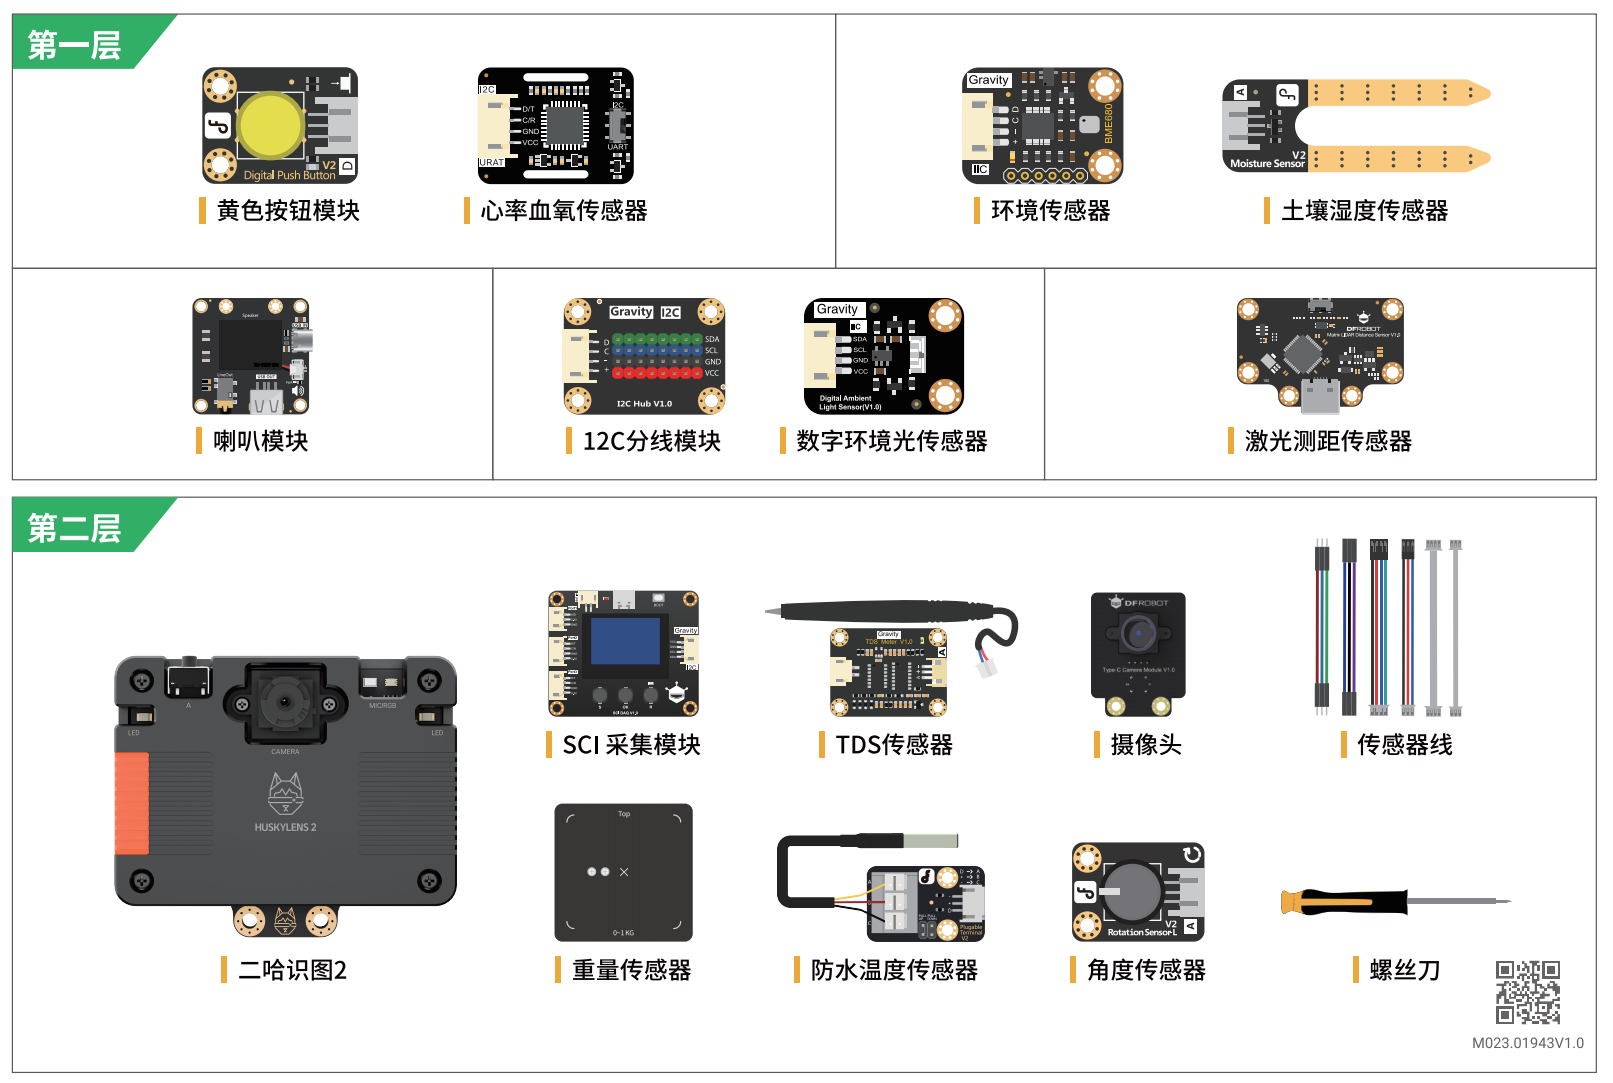
清单中的选配项、型号与数量保持原资料记录;订货配置和实物型号需核对的条目汇总在文末,不据此推算新增器材。
2.2 清单表
| 序号 | 模块名称 | 模块类别 | 信号类别 | 数量 | 备注 |
|---|---|---|---|---|---|
| 1 | 行空板 M10 | 主控板 | Linux/Python/USB/I2C/扩展接口 | 1 | 四核 1.2GHz,512MB RAM,边缘计算主控 |
| 2 | 行空板多功能扩展板 | 扩展板 | 多接口扩展 | 1 | 用于连接 IO、舵机、电机、I2C 等模块 |
| 3 | 二哈识图 2 PRO | AI 核心模块 | 视觉 AI/I2C/UART/USB | 1 | 6TOPS 算力,YOLO 与自定义模型支持 |
| 4 | USB 摄像头 | AI 核心模块 | USB 图像输入 | 1 | 用于 OpenCV、图像采集与模型训练 |
| 5 | USB 喇叭 & HUB | 输出/配件 | USB 音频 | 1 | 用于语音提示、音频播放和 USB 扩展 |
| 6 | USB 转 Type-C 线 | 配件 | 连接线 | 1 | USB 设备连接 |
| 7 | 按钮模块 | 传感器 | 数字输入 | 2 | 按键触发与模式切换 |
| 8 | 旋钮模块 | 传感器 | 模拟输入 | 1 | 参数调节 |
| 9 | 土壤湿度传感器 | 传感器 | 模拟输入 | 1 | 可通过 SCI 输出带单位湿度数据 |
| 10 | Gravity: 五合一环境传感器 | 传感器 | I2C | 0 | 清单标注为选配模块,以实际套件为准 |
| 11 | Gravity: I2C BME680 环境传感器 | 传感器 | I2C | 1 | VOC、温度、湿度、气压 |
| 12 | 8x8 矩阵激光测距传感器 | 传感器 | I2C/UART/USB | 1 | 64 点距离阵列 |
| 13 | 重量传感器 | 传感器 | I2C | 1 | 智能视觉秤项目使用,具体SKU以实物丝印为准 |
| 14 | Gravity: SCI 采集模块 | 采集/扩展 | I2C/数据采集 | 1 | 支持自动识别、校准、存储和物理量输出 |
| 15 | Gravity: MAX30102 心率血氧传感器 | 传感器 | I2C/UART | 1 | 心率血氧算法输出,非医疗设备 |
| 16 | 防水温度传感器 DS18B20 | 传感器 | 单总线/专用库 | 1 | 水温采集 |
| 17 | VEML7700 环境光传感器 | 传感器 | I2C | 1 | 0~120Klx 光照采集 |
| 18 | 模拟 TDS 传感器 | 传感器 | 模拟输入 | 1 | TDS 水质检测,需校准 |
| 19 | 防水 TDS 探头 | 传感器配件 | XH2.54-2P | 1 | 与 TDS 模块组合使用 |
| 20 | 风扇模块 | 执行器 | 数字输出/PWM | 1 | 5V 直流风扇 |
| 21 | 喷雾模块 | 执行器 | 数字输出 | 1 | 高电平启动喷雾 |
| 22 | 雾化支架 | 配件 | - | 1 | 与喷雾模块组合使用 |
| 23 | RGB 灯环 | 执行器 | PWM控制 | 1 | WS2812 RGB 全彩灯带 |
| 25 | 灯环 | 执行器 | PWM控制 | 1 | 具体 Wiki 与接线以实物丝印和官方资料为准 |
| 26 | 离合舵机 | 执行器 | PWM/舵机控制 | 1 | 机械臂、门禁、分拣 |
| 27 | 水泵 | 执行器 | 外接电源/开关控制 | 1 | 需配合继电器或驱动控制 |
| 28 | 继电器 | 执行器 | 数字输出 | 1 | 控制水泵等外接负载 |
| 配件 | 连接线若干 | 配件 | - | - | 3Pin 白胶线、4Pin 白胶线、USB 线等 |
3. 单模块使用说明
3.1 说明方式
本章用于快速了解套件中各模块的基础使用方式和官方 Wiki 入口。完整接线、程序和调试步骤以对应模块 Wiki 为准。普通模块先看通用说明,特殊模块通过表格查阅。
3.2 编程平台与适用说明
本套件默认使用行空板 M10、Mind+ 与 Python 环境。行空板 M10 可运行完整 Python 程序,适合 OpenCV、模型训练部署、传感器数据处理和边缘推理项目。涉及扩展板时,需按 DFR1216 的 M10 使用教程加载对应 Mind+ 用户库或 Python 库;涉及 SCI、HUSKYLENS 2、BME680、MAX30102、VEML7700、TDS、灯带、灯环、舵机等模块时,需按对应模块 Wiki 或用户库说明加载扩展。
3.3 主控板与扩展板
行空板 M10(DFR0706)
- 模块 Wiki:https://wiki.dfrobot.com.cn/SKU_DFR0706%E8%A1%8C%E7%A9%BA%E6%9D%BFM10
- 当前可参考样例:中文 Wiki 提供 M10 快速使用教程,适合 Python、Linux、USB 摄像头、屏幕显示和本地文件操作等基础能力。
- 详细单板使用教程可参考:https://mc.dfrobot.com.cn/featured/unihiker
- 接口说明:M10 可通过 USB、I2C 和扩展板连接外设;P21和P22接口为全功能I/O口,P23 PWM输出/数字输入输出口,P24 数字输入输出口。
- 单板核心功能说明:可完成外接摄像头采集、OpenCV 图像处理、模型部署、屏幕显示、数据文件保存和传感器数据读取等。
行空板多功能扩展板
- 模块 Wiki:https://wiki.dfrobot.com.cn/_SKU_DFR12161_Unihiker_Expansion_Board
- 当前可参考样例:中文 Wiki 包含 M10 使用教程、Mind+ 用户库和 Python 库。
- 接口说明:M10 使用扩展板时需单独给扩展板供电;数字输入/输出 IO 为 P0、P1、P2、P8、P9、P12、P13、P14、P15;全功能 IO 为 C0-C5;舵机接口为 S0-S5。
- 图形化库:
-
- 示例程序说明:可用于数字输入输出、模拟输入、舵机控制、电机控制、RGB 灯等基础示例。
- 运行效果:可扩展 M10 的多模块连接能力,支撑机械臂、车载、喷雾、灯光和多传感器项目。
3.4 输入模块-传感器
3.4.1 数字量传感器
通用接线说明
数字量传感器用于读取 0/1 状态。可连接到主控或扩展板的数字输入接口。使用 DFR1216 扩展板时,应优先从 P0、P1、P2、P8、P9、P12、P13、P14、P15 中选择合适接口;具体接口分配应结合综合案例需要确定。
通用示例程序说明
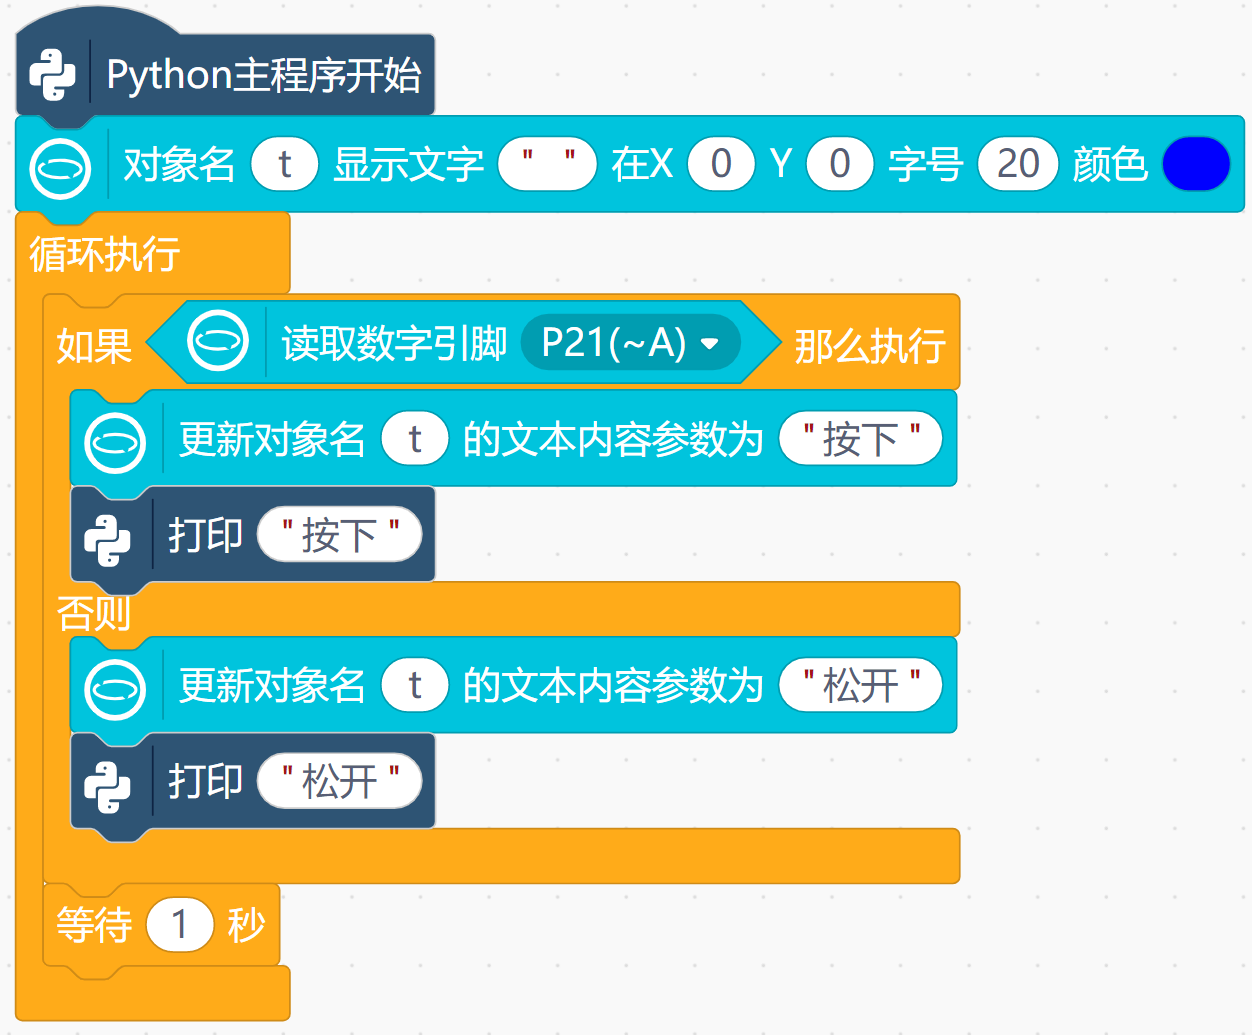
基础测试程序循环读取数字接口状态,并在 M10 屏幕、终端显示“按下/松开”等状态。
| 模块与资料 | 接线说明 | 参考样例 | 基础测试与运行效果 | 使用要点 |
|---|---|---|---|---|
| 按钮模块 | 官方 M10 示例:3Pin 线接 P21,按 G/V/S 对应连接 | Mind+ Python 模式加载“行空板M10”,使用读取数字引脚积木 | 读取按下/松开状态并显示在 M10 屏幕;操作按钮时显示同步变化 | 此处为 M10 直连基础测试;改用 DFR1216 时须同步修改接口与读取积木 |
主控接入和扩展板接入示例程序:
3.4.2 模拟量传感器
通用接线说明
模拟量传感器用于读取连续数值。旋钮、土壤湿度、TDS 等模块需接到支持模拟输入的接口;若通过 SCI 采集模块读取,需按 SCI 支持清单和校准流程获取带单位的物理量数据。
通用示例程序说明
基础测试程序循环读取模拟值,并在 M10 屏幕或终端显示当前数值。涉及物理量的模块需说明单位、校准方式和数据含义。
| 模块与资料 | 接线说明 | 参考样例 | 基础测试与运行效果 | 使用要点 |
|---|---|---|---|---|
| 旋钮模块 | 3Pin 线接 M10 P21 模拟输入,核对电源、地和信号 | 官方 M10 示例:Mind+ Python 模式加载“行空板M10”,读取模拟值 | 转动旋钮并观察读数;官方示例逆时针旋转时数值增大 | 显示的是模拟读数,未经标定不直接作为角度值;接线与程序引脚保持一致 |
| 土壤湿度传感器 | 官方 M10 示例:VCC/GND/Signal 接 P21 对应 3Pin 接口 | Mind+ M10 图形化示例读取模拟值,并显示湿度状态 | 屏幕显示原始读数;示例以 1000 为阈值,低于阈值显示“缺水”,否则显示“湿润” | 阈值需按土壤与实际读数调整,原始值不等于湿度百分比;使用后擦干探针 |
| Gravity: 模拟 TDS 传感器 | TDS 模块接模拟输入或 SCI,防水探头接模块探头端 | Mind+ M10 图形化示例读取模拟值,并显示浊度情况 | 读取 TDS 原始值或 ppm 数据;水体溶解性物质浓度变化时数据变化 | 使用前请核对 M10 图形化库与校准流程 |
3.4.3 特殊传感器 / 通信类传感器
这些模块需要专用库、通信协议或数据处理,不能只用“读取数字量/模拟量”完成测试。先核对型号与连接方式,再加载对应库,读取数据并观察变化。下表中的模块名称可点击进入资料页;同系列参考和未确认信息已单独注明。
视觉输入模块
| 模块与资料 | 连接方式 | 编程支持与参考样例 | 基础测试与运行效果 | 使用要点 |
|---|---|---|---|---|
| 二哈识图 2 PRO EDU | 本 Wiki 案例使用 I2C 连接 M10;按项目接线图连接配套电源转接板 | Mind+“二哈识图 2”扩展;现有 M10 课程可参考 | 读取类别 ID、目标位置或关键点;移动或更换目标,观察识别数据变化 | 链接为 SEN0738 同系列教程,不能当作 SEN0735 精确型号页;模型与通信模式须和程序一致 |
| USB 摄像头 | 接 M10 USB 接口,接口不足时使用 HUB | OpenCV 与摄像头采集环境;参考 M10 摄像头课程 | 读取并显示摄像头画面、保存图像;观察画面和图片文件是否更新 | 确认摄像头被识别、HUB 供电稳定;模型训练环境按案例准备 |
传感测量与数据采集模块
| 模块与资料 | 连接方式 | 编程支持与参考样例 | 基础测试与运行效果 | 使用要点 |
|---|---|---|---|---|
| BME680 环境传感器 | 模块 +/−/C/D 分别接电源/GND/SCL/SDA;使用 M10 I2C 接口 | 官方“Mind+ Python模式编程(行空板)”:加载“行空板”“pinpong初始化”“BME680环境传感器” | 周期采集温度、湿度、气压、海拔和气体电阻,在终端观察读数变化 | Python 示例输出气体电阻,不等于 VOC 浓度或 IAQ;海拔及读数单位按所用库核对 |
| 8×8 矩阵激光测距传感器 | 本套件使用 I2C,按官方 M10 接线图连接;通信模式和地址须与初始化一致 | Mind+ 1.8+ 用户库加载 正式库,2.0+ 在 Python 扩展中检索“激光测距” | 基础示例读取左右两个指定点并显示在 M10 屏幕;移动目标,观察距离变化 | 首次使用取下保护膜;读取两点不等于完整 64 点显示;固件 V1.3 将无效距离标为 4000,程序需区分 |
| SCI 采集模块 | 3Pin 传感器接 Port1,I2C/UART 传感器接 Port2/Port3,输出 I2C 接 M10; | 专用用户库;原稿记录独立使用、I2C 读取和 Python 兼容说明 | 接入受支持传感器,查看 SCI 显示及 M10 读取值;可记录时序数据 | 先确认支持的传感器、端口与校准方式;并非任意传感器均可自动识别 |
| MAX30102 心率血氧传感器 | 选择 I2C 模式:D/T→SDA、C/T→SCL,VCC/GND 对应供电与地;UART 模式另按官方接线图 | 中文 Wiki 有 Mind+ Python 模式行空板教程:加载行空板、PinPong 初始化、MAX30102 相关模块 | 固定手指并读取心率和血氧,在终端观察数值;保持接触稳定 | 通信开关须与程序一致;非医疗设备,不用于诊断和治疗 |
| DS18B20 防水温度传感器 | 3Pin 传感器 | 直接检索“DS18B20温度传感器” | 读取温度;改变探头所处环境,观察读数变化 | 避免电路和接头进水,探头可放入水中测试 |
| VEML7700 环境光传感器 | I2C 接 M10/DFR1216,支持 SCI 读取 | 需环境光专用库;原稿引用 SCI 支持线索,M10 库及版本待确认 | 读取光照强度;遮挡或增强光照,观察读数变化 | 单位为Lux |
| 重量传感器使用参考(同类 Wiki 参考) | I2C 接 M10/DFR1216,支持 SCI 读取 | Mind+ 1.8 从“扩展—用户库”搜索“重量传感器”,2.0 从“扩展”搜索加载 | 清空称台后运行读取程序,放置或移走物体,在终端观察重量(g);去皮与校准方法参考教程 | 套件模块与 KIT0176 不同,但使用方法相同,组装方式更简单;按套件实际结构安装,不照搬参考套件的组装步骤、量程及校准参数 |
正式接线前,应核对模块端线序、供电要求和通信模式;多个 I2C 模块共用总线时还需检查地址。
3.5 输出模块-执行器
3.5.1 数字量输出模块
通用接线说明
数字量输出模块用于开关控制。使用 DFR1216 扩展板时,输出模块信号线接数字输出接口,电源与地按模块额定电压连接。涉及水泵、继电器、喷雾等负载时,必须确认供电电压、电流和外接电源,不得仅依靠主控板接口供电。
通用示例程序说明
基础测试程序周期性输出高/低电平,观察风扇、喷雾、继电器或水泵是否按设定时间启停。
| 模块与资料 | 接线说明 | 参考样例 | 基础测试与运行效果 | 使用要点 |
|---|---|---|---|---|
| 风扇模块 | 官方 M10 基础示例接 P21;改用 DFR1216 时按扩展板接口和供电要求连接 | 官方 M10 示例含 PWM 调速及 A/B 键数字启停;在 Mind+ 使用对应输出积木 | PWM 示例由低速逐渐加速;数字示例按 A 键转动、B 键停止 | 数字输出和 PWM 调速分开测试,勿混用;风扇转动时避免接触叶片 |
| 喷雾模块 | 控制信号接 M10 P21,供电与地按官方接线图连接 | 官方行空板 Python 示例:加载“行空板”和“pinpong初始化”,使用数字输出 | P21 输出高电平喷雾 5 秒,低电平停止 5 秒,循环观察 | 运行前将棉签两端充分浸湿;不出雾时检查引脚、接线及红绿指示灯 |
| 继电器 | D→M10 P21、VCC→3V3、GND→GND;VIN 接电池盒,VOUT 接直流水泵(DC2.1) | 官方“7.3 行空板M10 主板使用教程”;Mind+ 用 A/B 按键控制数字输出 | 打开电池盒开关;按 A 键吸合、水泵启动,按 B 键释放、水泵停止 | 负载由外接电源供电;官方文字含 P0/P21 不一致,按接线表使用 P21 并核对积木引脚后再运行 |
3.5.2 PWM / 专用库输出模块
| 模块与资料 | 接线说明 | 编程支持与参考样例 | 基础测试与运行效果 | 使用要点 |
|---|---|---|---|---|
| RGB 灯带 | V/G/DIN 接电源、地和数字控制接口 | 需 WS2812/灯带库 | 设置颜色、亮度或状态提示 | |
| 灯环 | 具体接线以实物丝印和官方资料为准 | 需专用库“WS2812 RGB灯” | 显示状态、方向或识别结果;灯环颜色或亮度变化 | |
| 离合舵机 | 橙→PWM、红→VCC、棕→GND;接 DFR1216 舵机口,机械臂接口沿用各项目接线 | 官方“行空板M10控制”:Mind+ Python 模式加载“行空板M10”和“DFR1216” | 设定舵机角度并交替改变,观察往返转动;综合项目用于升降或夹爪开合 | 额定供电 4.8–6V,扩展板须正确供电;先空载测试并检查机械限位,不能依赖离合保护强行堵转 |
| 水泵 | 通过继电器模块和外接电源连接,不得直接接主控 IO | 不直接需要水泵专用库,通过继电器或驱动控制 | 控制水泵通断;水泵按程序启动或停止 | 外接电源的电压、电流以实物丝印和官方资料为准 |
| USB HUB 喇叭 | 连接 USB 摄像头、USB 喇叭 | M10、喇叭、HUB | 注意 USB 口链接方式 |
3.6 连接配件使用说明
| 配件名称 | 用途 | 适用连接对象 | 使用注意事项 |
|---|---|---|---|
| 3Pin 白胶线 | 连接数字量、模拟量模块 | 按钮、旋钮、风扇、喷雾、继电器等 | 注意 G/V/S 方向和供电电压 |
| 4Pin 白胶线 | 连接 I2C/UART 模块 | BME680、HUSKYLENS 2、VEML7700、MAX30102、SCI 等 | 注意 SDA/SCL 或 TX/RX 线序 |
| USB 线 / USB HUB | 连接 USB 摄像头、USB 喇叭、M10 | M10、摄像头、喇叭、HUB | 注意 USB 口数量、供电能力和设备识别 |
| 防水探头连接线 | 连接水质/水温探头 | TDS 探头、防水温度探头 | 注意防水端固定、接口方向和采集环境 |
4. 综合案例
4.0 案例设计依据
本章面向学校课堂、社团实践和比赛训练,依据套件器材能力、现有课程、示例程序和可靠演示素材整理。案例从基础感知与控制逐步过渡到视觉识别、模型训练和综合执行。
4.1 软件准备说明
- 打开Mind+并选择案例要求的编程模式。
- 连接行空板M10,确认设备连接正常。
- 根据案例加载主控扩展和模块扩展。
- 打开、导入或运行示例程序。
- 检查主控、扩展库、接口、模型和资源文件设置。
以下各案例仅列出对应的软件模式、扩展及特殊准备,不重复上述流程。M10 项目按课程连接远程终端,不套用 K10 上传模式;模型训练所需数据集与依赖按对应课程准备。
基于行空板的 OpenCV 车辆检测装置
项目简介
摄像头模拟电子眼,M10 使用 OpenCV 检测车辆。当检测到有车驶来时,系统对当前画面抓拍,并将照片保存到行空板系统文件中。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 主控与图像处理 |
| USB 摄像头 | 1 | 图像采集 |
| USB 线 / HUB | 1 | 摄像头连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v1.8兼容,Python图形化编程。
- 需要的扩展:行空板M10、OpenCV/摄像头相关模块。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| USB摄像头 | USB | 行空板M10 USB接口 | 直接插入 | 硬件连接成功后再运行程序 |
| 行空板M10 | Type-C | 电脑 | USB线连接 | 用于上传程序和调试 |
注意事项:
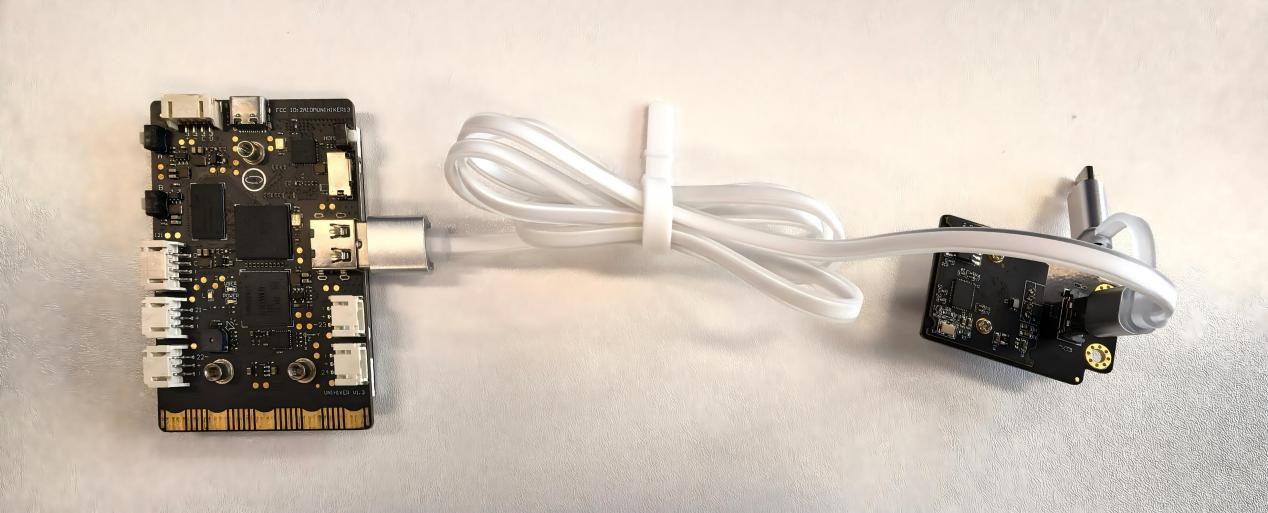
- 将USB摄像头连接到行空板上,硬件连接成功后使用USB线将行空板连接到计算机。
程序示例
示例程序读取摄像头画面,使用 OpenCV 对车辆目标进行检测,检测到目标后保存抓拍图片,并在屏幕或终端输出检测状态。参考案例:查看原课程
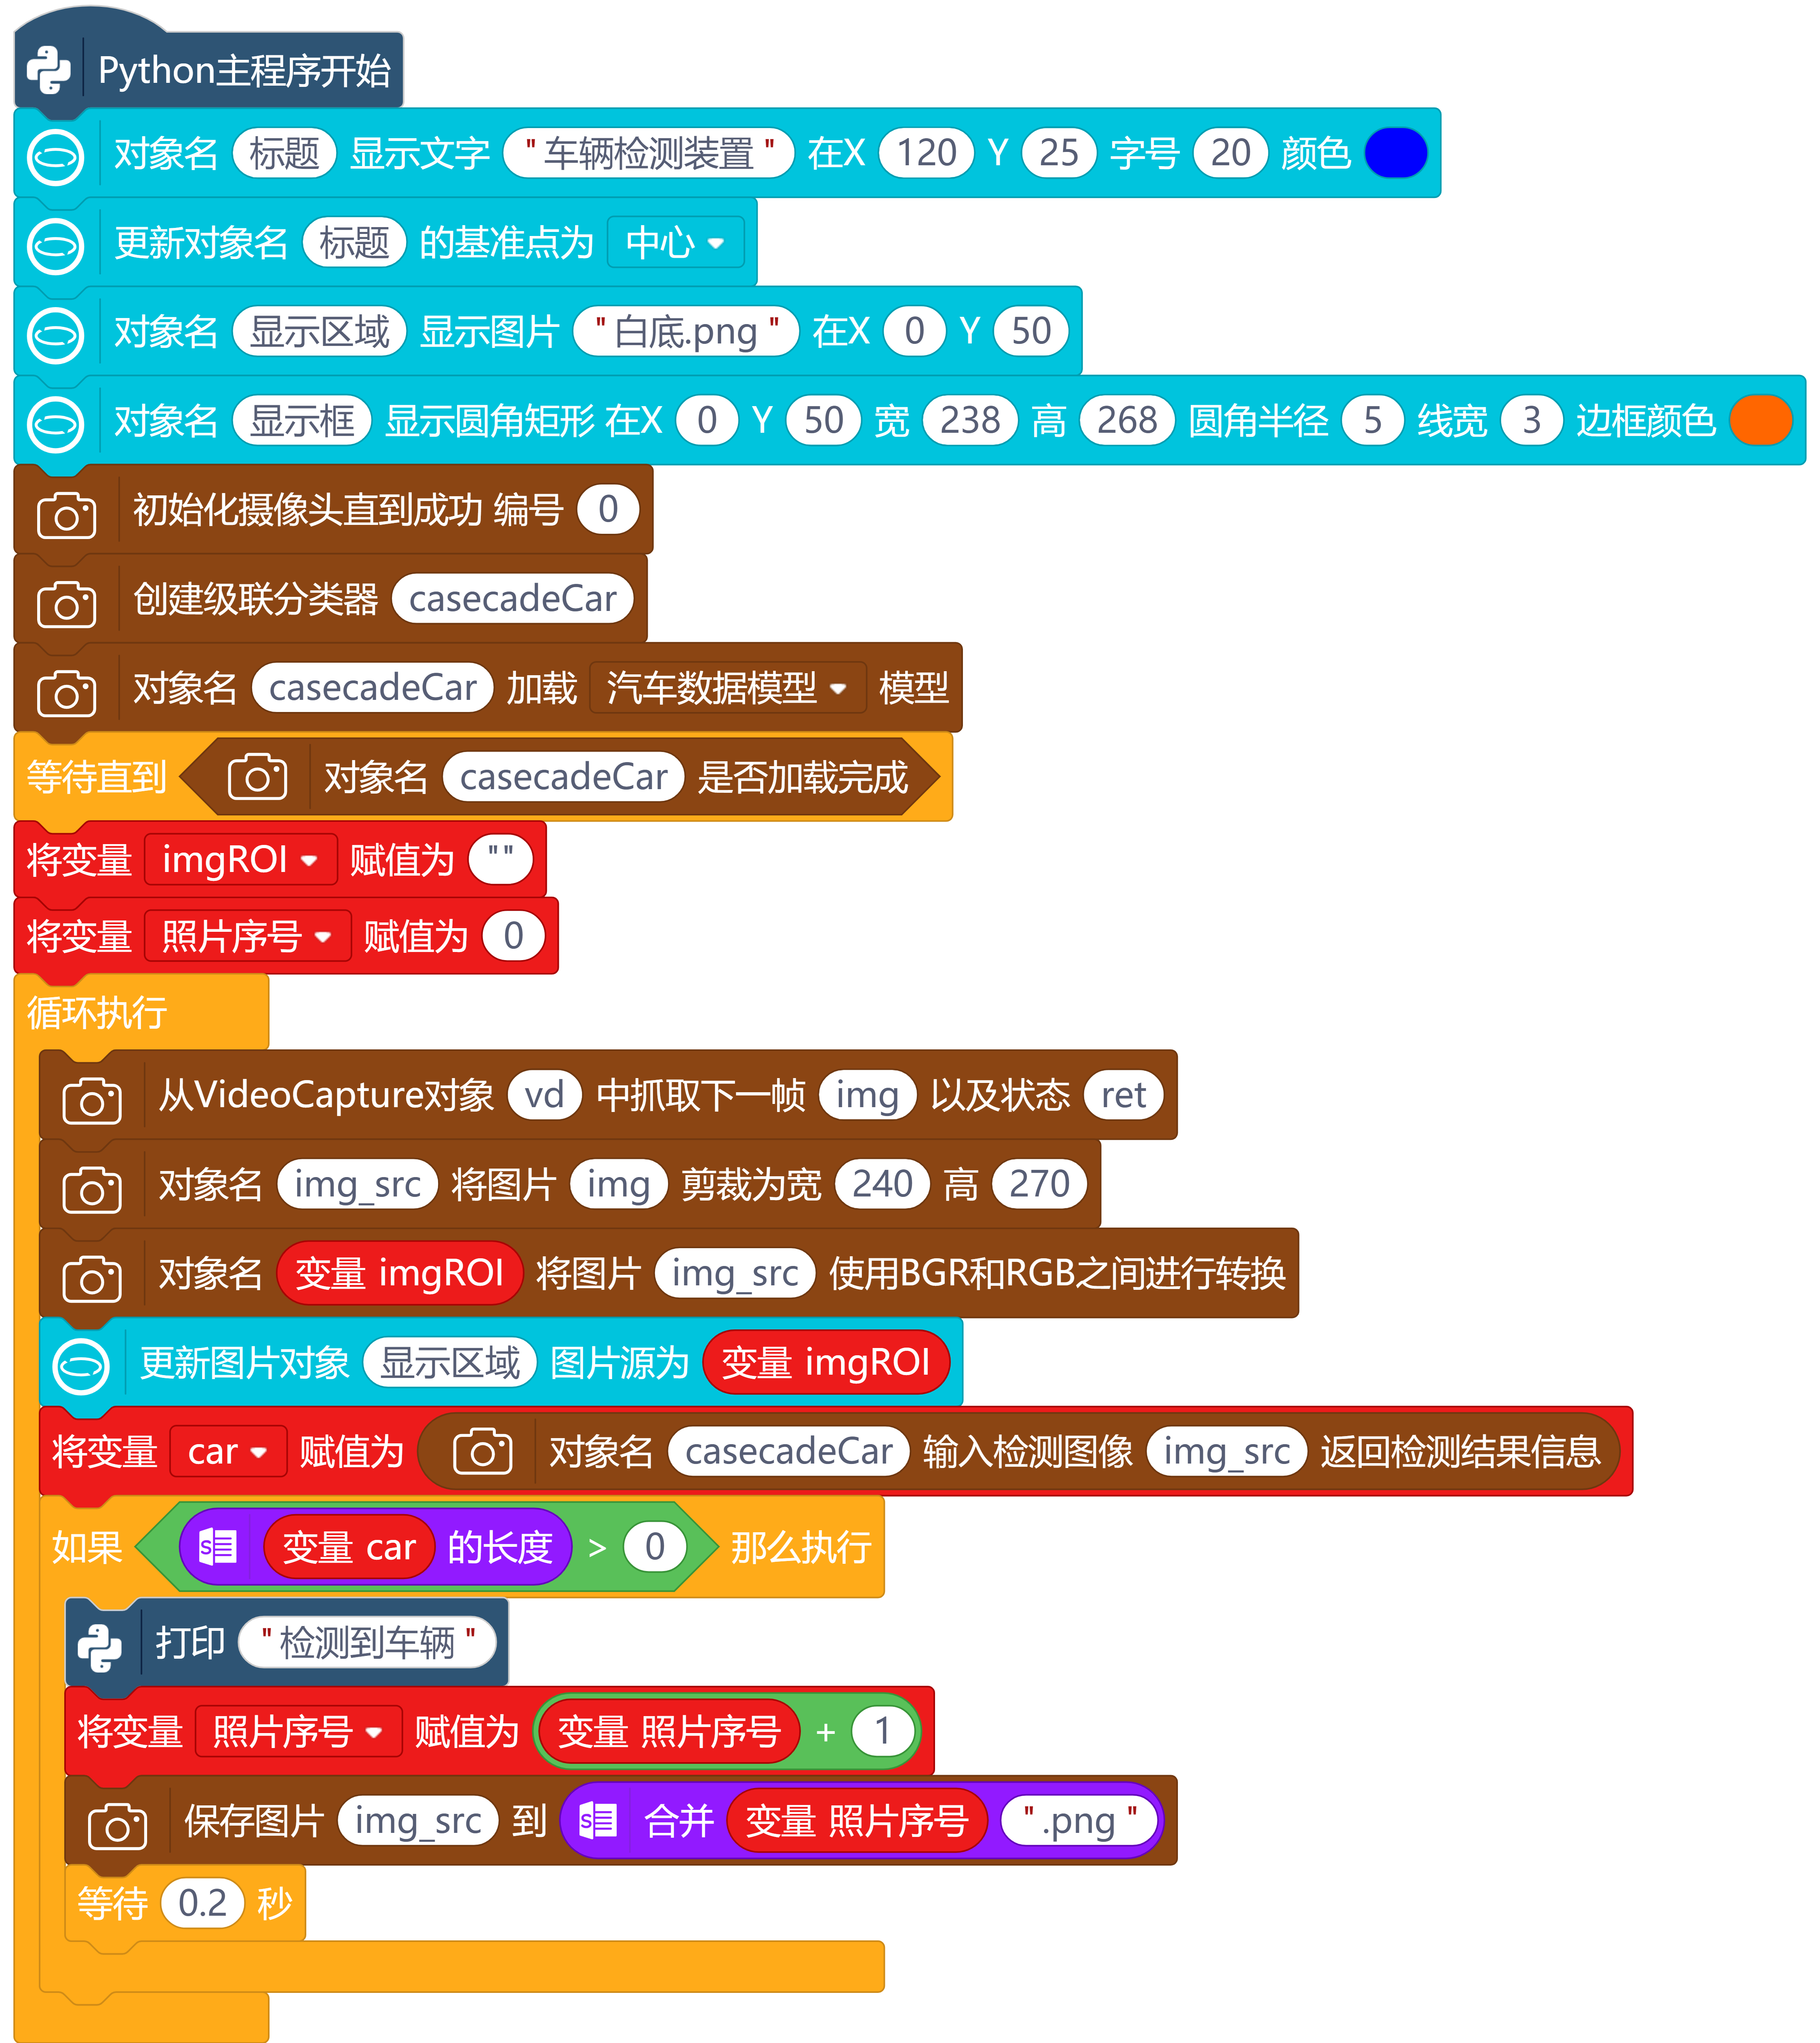
运行程序与演示效果
程序运行后,M10 持续获取摄像头画面;检测到车辆时保存图片文件。
演示操作:
- 将车辆图片、模型车或路面视频画面放入摄像头视野。
- 观察 M10 是否显示检测结果。
- 检查系统目录中是否生成抓拍图片。
基于行空板的 CNN 货物识别系统
项目简介
系统拍摄货物图像构建数据集,完成货物分类模型训练,并将模型部署到 M10 上完成识别。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 主控、训练过程显示与模型部署 |
| USB 摄像头 | 1 | 图像采集 |
| USB 线 / HUB | 1 | 摄像头连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v1.8兼容,Python图形化编程。
- 需要的扩展:行空板M10、NumPy、TensorFlow、OpenCV、ONNX相关模块。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| USB摄像头 | USB | 行空板M10 USB接口 | 直接插入 | 用于采集训练和识别图像 |
| 行空板M10 | Type-C | 电脑 | USB线连接 | 用于上传程序、采集数据和训练调试 |
注意事项:
- 将USB摄像头连接到行空板上,硬件连接成功后使用USB线将行空板连接到计算机。
程序示例
示例程序完成图像采集、数据集分类、CNN 模型训练和部署识别。参考案例:查看原课程
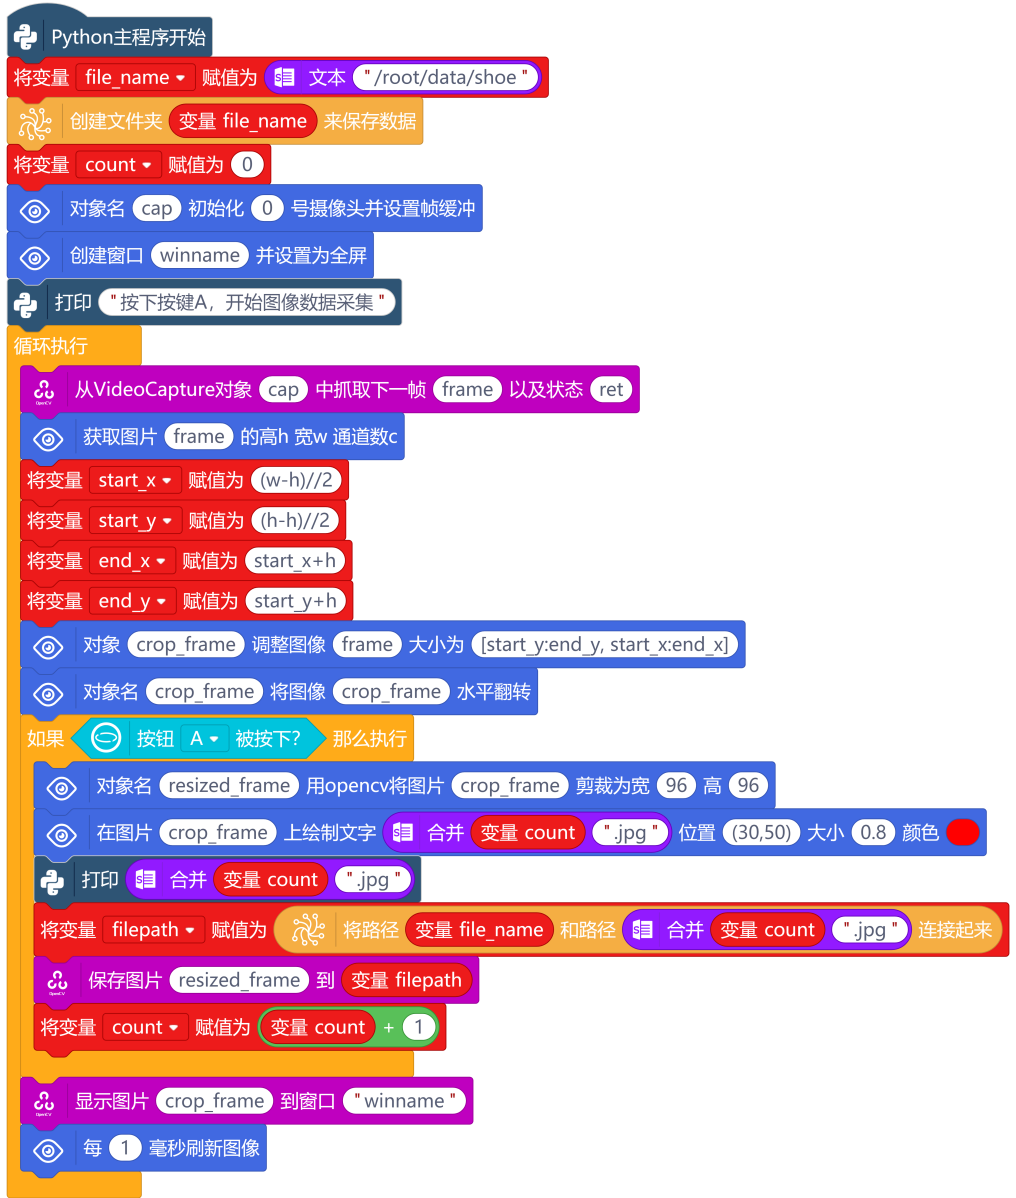
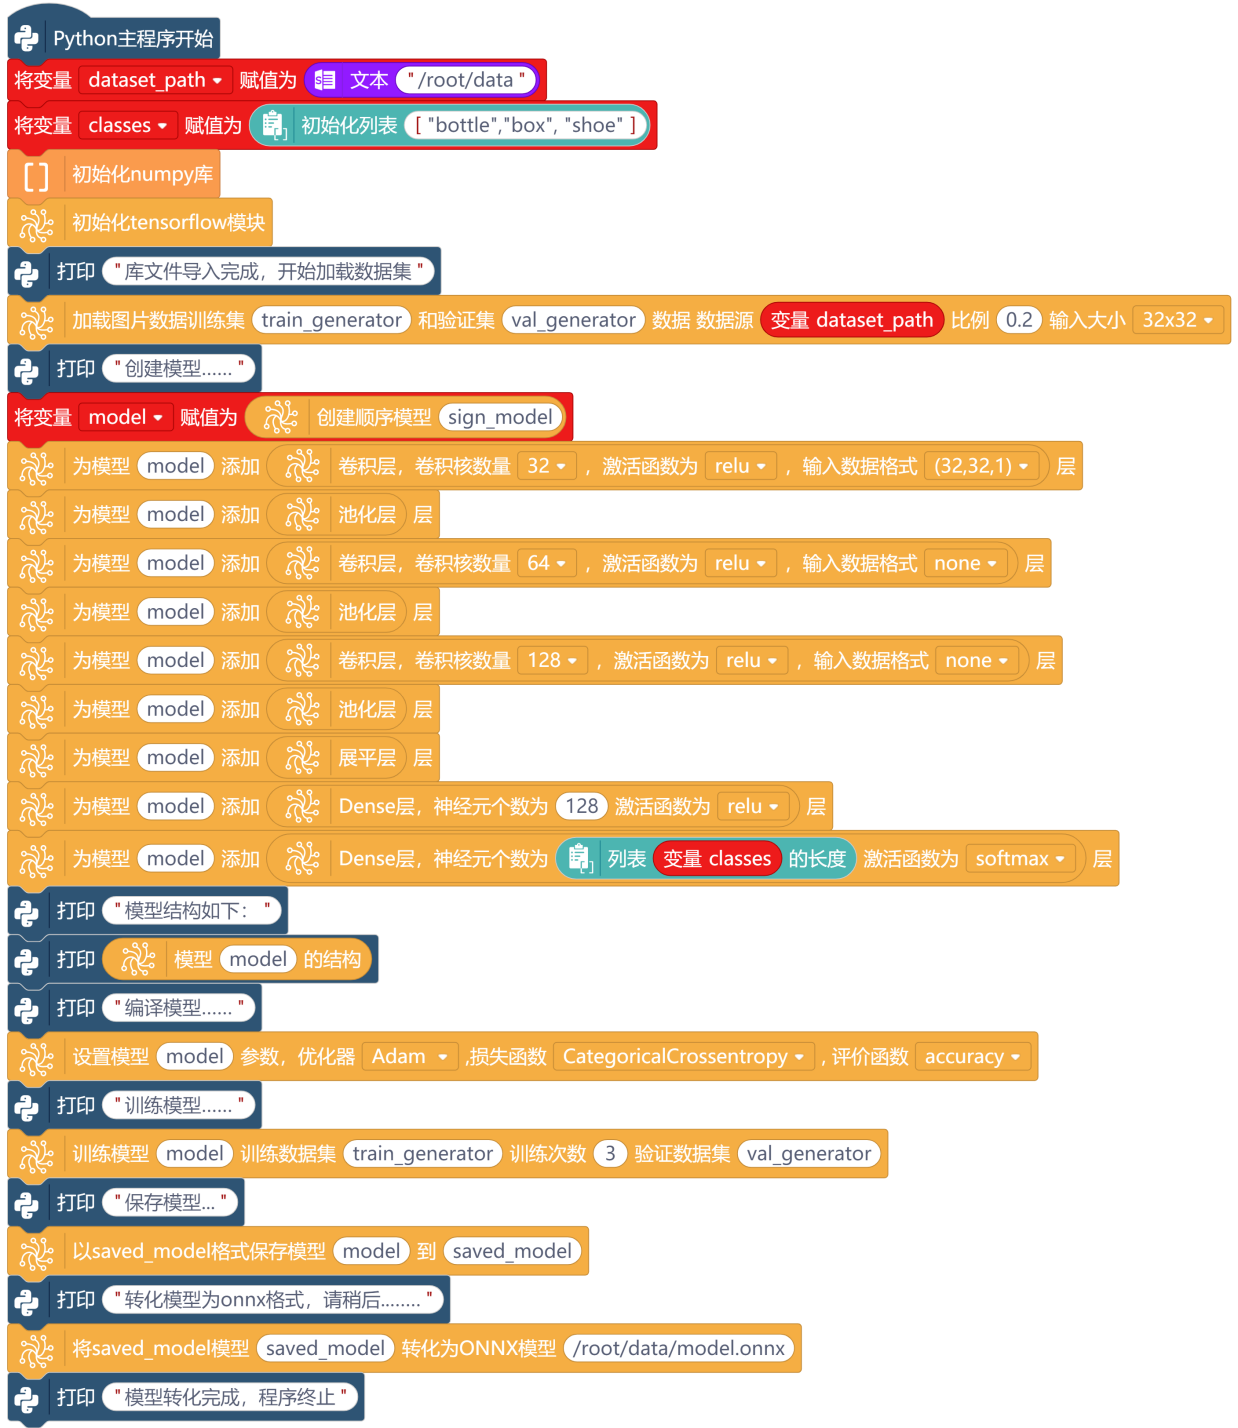
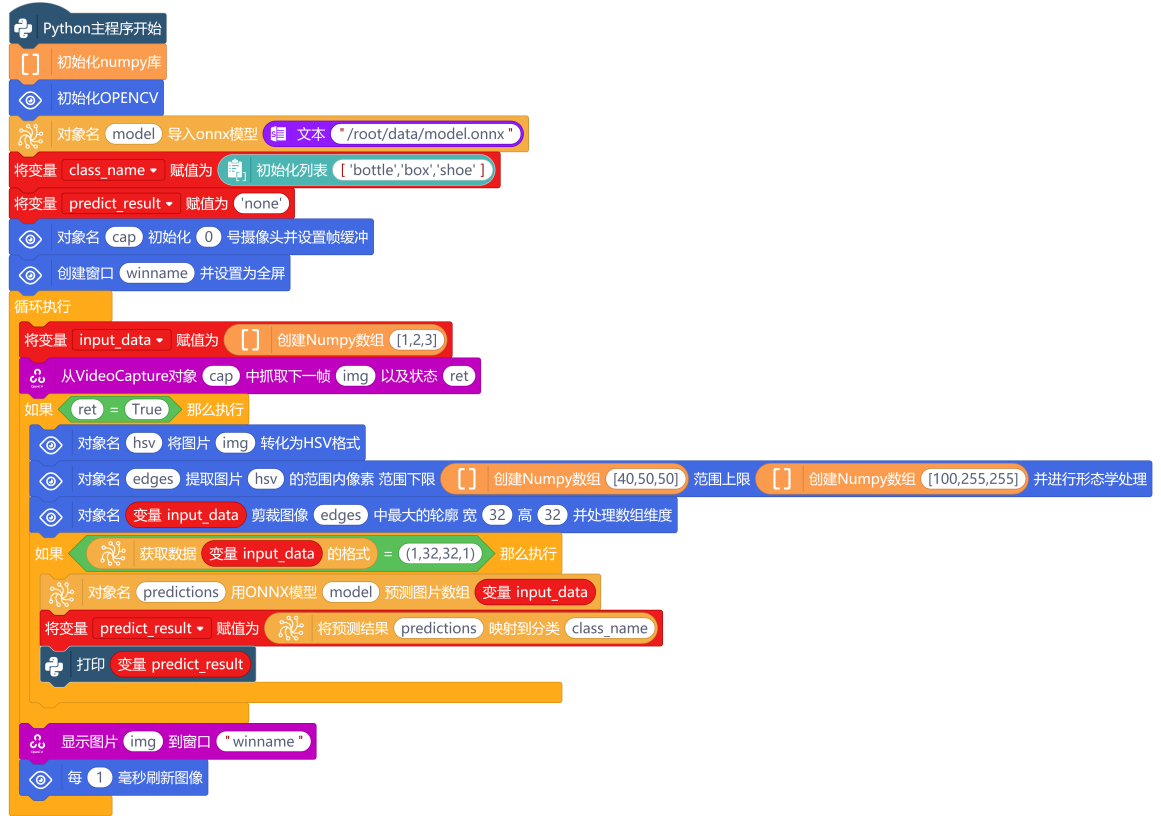
运行程序与演示效果
程序运行后,系统可识别不同货物类别,并显示识别结果。
演示操作:
- 将已训练类别的货物放到摄像头前。
- 更换不同类别货物。
- 观察屏幕或终端输出的分类结果。
基于图像分类功能的中草药智能识别器
项目简介
使用 Mind+ 2.0 完成中草药图像采集和识别模型训练,并实时部署到 M10 上完成草药识别。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 模型训练部署与显示 |
| USB 摄像头 | 1 | 中草药图像采集 |
| USB 线 / HUB | 1 | 摄像头连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2.0及以上,模型训练与Python积木模式。
- 需要的扩展:行空板M10、图像分类模型训练。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| 行空板M10/图像采集设备 | USB/摄像头接口 | 行空板M10 | 按课程资料连接图像采集设备 | 上传程序前确认设备画面可读取 |
注意事项:
- 连接图像采集设备后,先确认摄像头画面能够正常读取,再运行程序。
程序示例
示例程序采集中草药样本,训练图像分类模型,并将识别结果部署到 M10 运行。
运行程序与演示效果
程序运行后,摄像头对准已训练中草药样本时,屏幕显示对应类别。
演示操作:
- 将已训练样本放到摄像头前。
- 更换不同中草药样本。
- 观察识别类别是否随样本变化。
基于贝叶斯算法的出行方式预测装置
项目简介
系统使用出行习惯数据集训练朴素贝叶斯模型,将训练过程显示在 M10 屏幕上,并输入测试数据预测出行方式。项目可结合环境传感器和土壤湿度数据拓展为多因素预测任务。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 模型训练与预测 |
| BME680 环境传感器 | 1 | 环境数据输入 |
| 土壤湿度传感器 | 1 | 示例模拟量输入 |
| 4Pin 白胶线 | 1 | I2C 连接 |
| 3Pin 白胶线 | 1 | 模拟量连接 |
软件版本与扩展库加载
- 软件与模式:Mind+,Python图形化编程(原文未限定版本)。
- 需要的扩展:行空板M10、BME680、数据表格与贝叶斯模型。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| BME680环境传感器 | 4Pin I2C | 行空板/扩展板 I2C | 4Pin连接线连接 | I2C地址按程序初始化 |
| 土壤湿度/雨滴检测模块 | 信号/VCC/GND | 模拟输入接口 | 3Pin连接线连接 | 保持接口方向正确 |
| 行空板 | USB | 电脑 | USB数据线连接 | 用于上传程序和调试 |
注意事项:
- 本节以接线表为准;传感器连接完成后再上传程序并进行数据读取测试。
程序示例
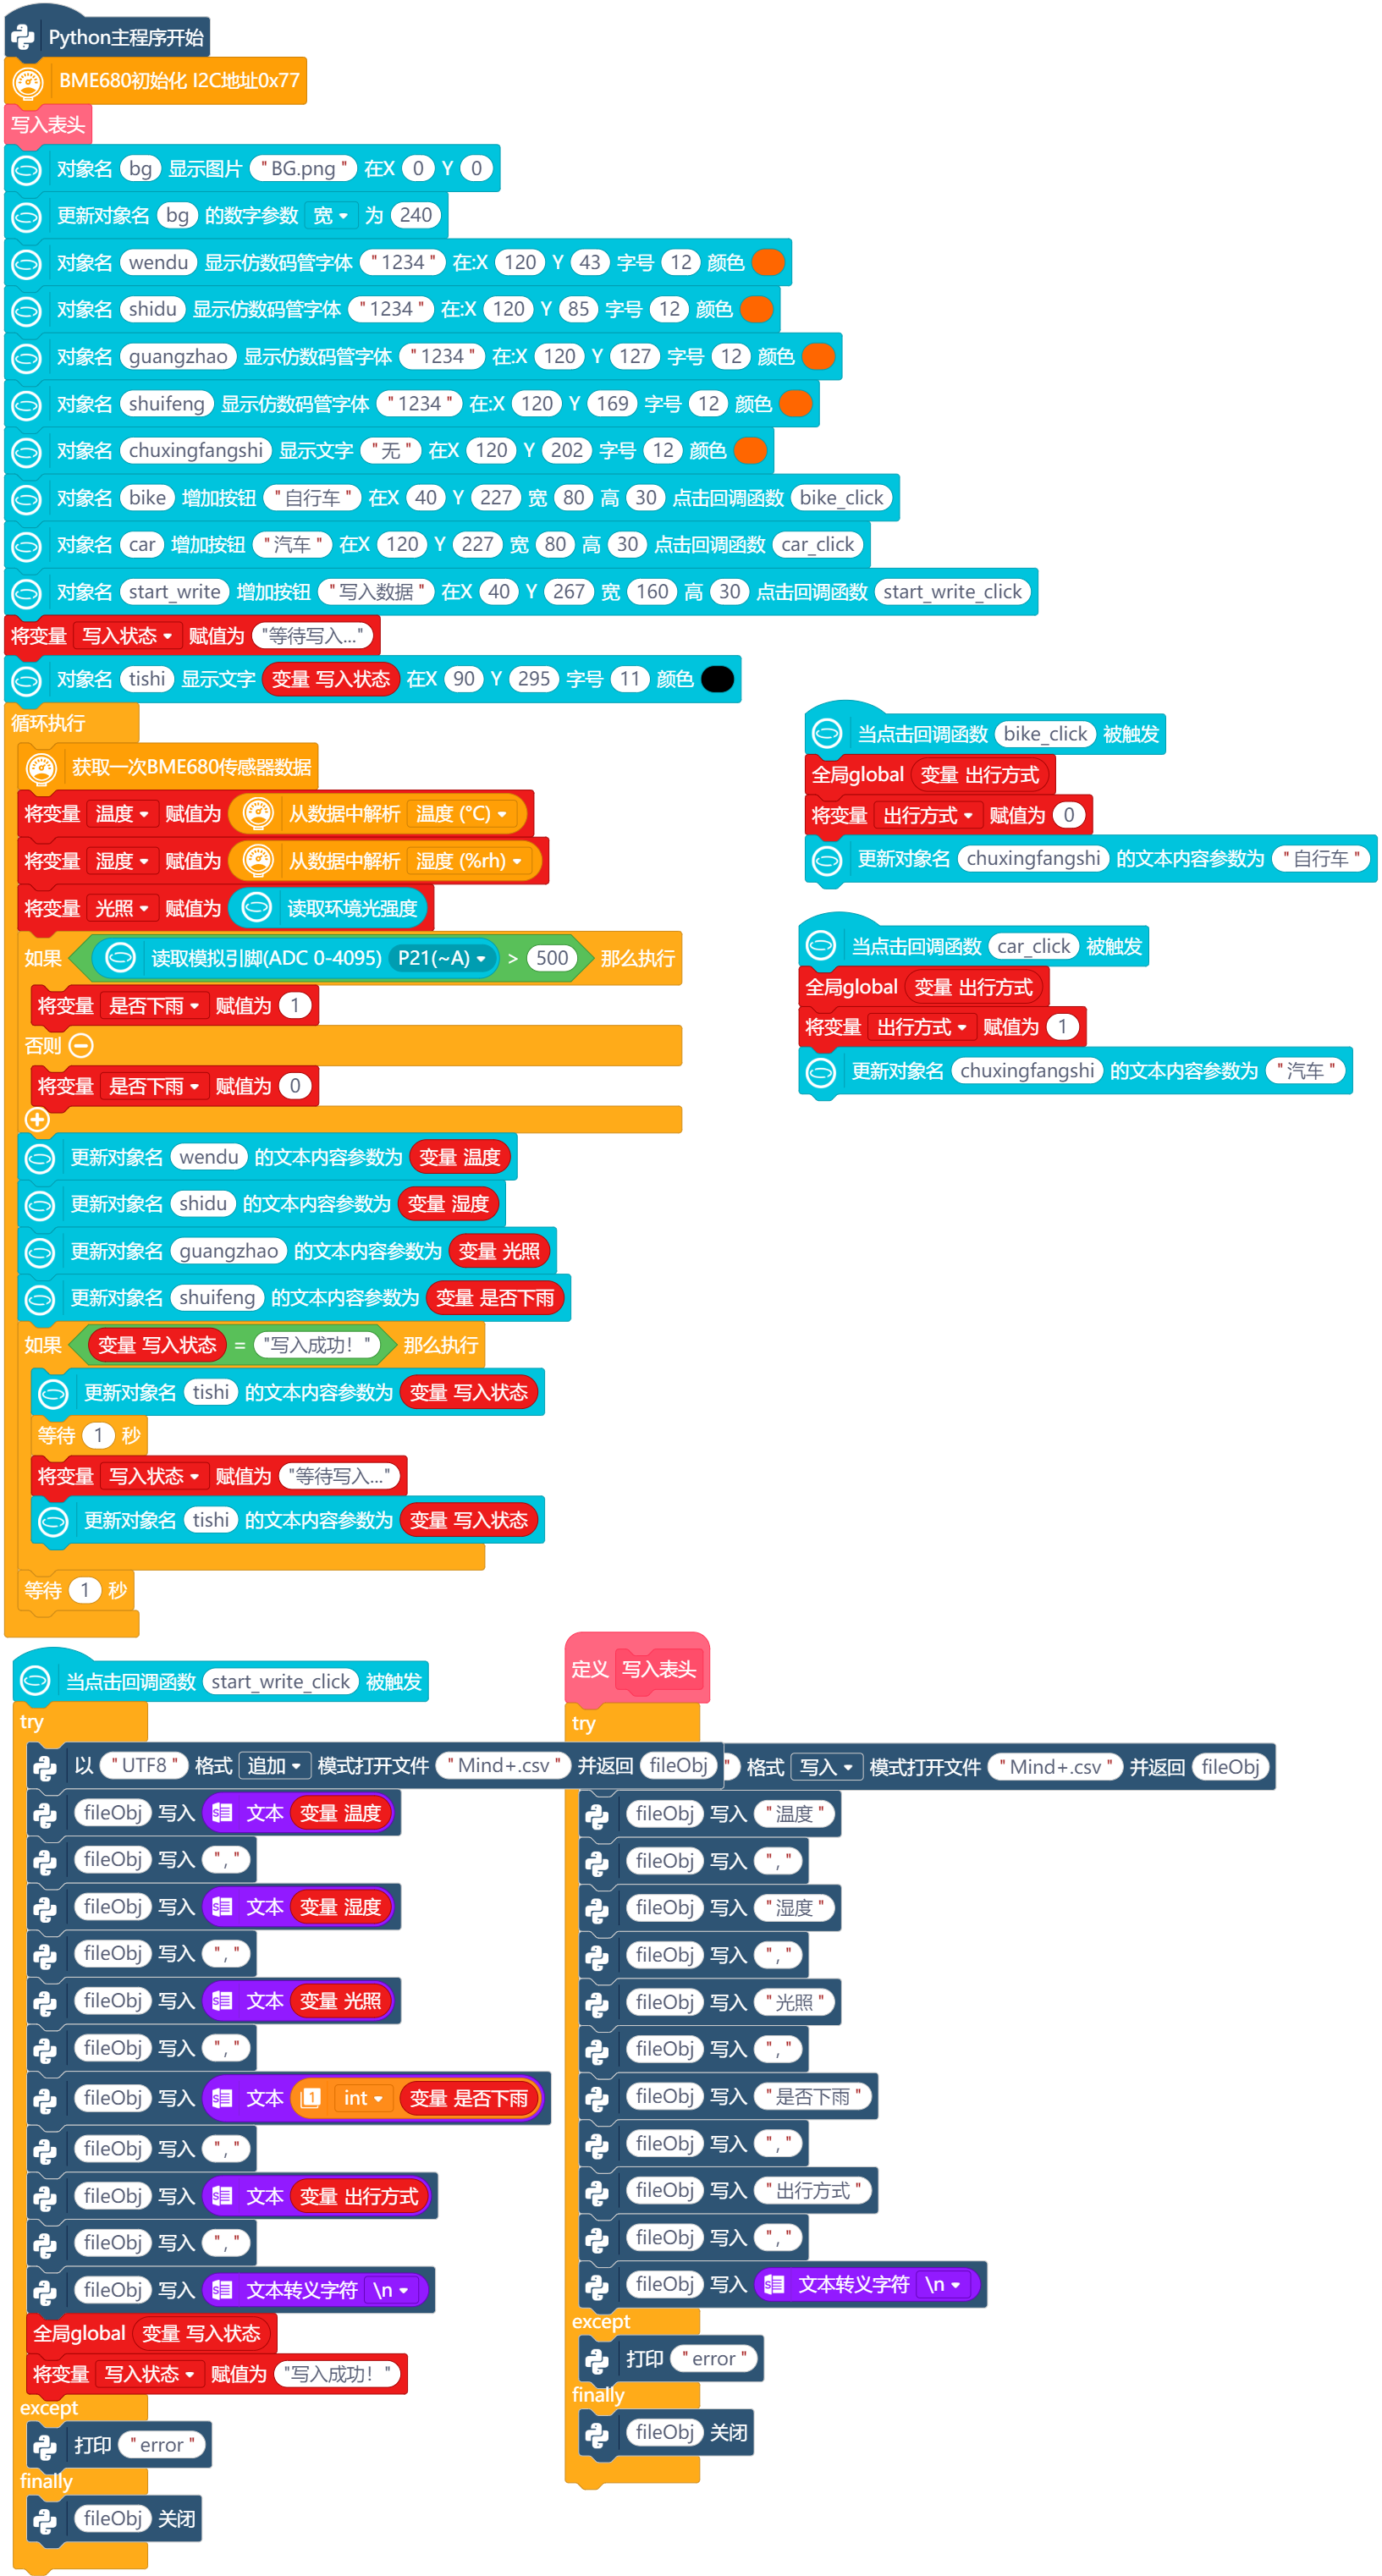
示例程序读取或导入训练数据,训练朴素贝叶斯模型,并根据测试数据输出预测的出行方式。参考案例:查看原课程
运行程序与演示效果
程序运行后,M10 显示训练过程和预测结果。
演示操作:
- 输入一组测试条件。
- 更换不同测试条件。
- 观察预测结果是否变化。
基于 KNN 算法的家居节能照明智能调控系统
项目简介
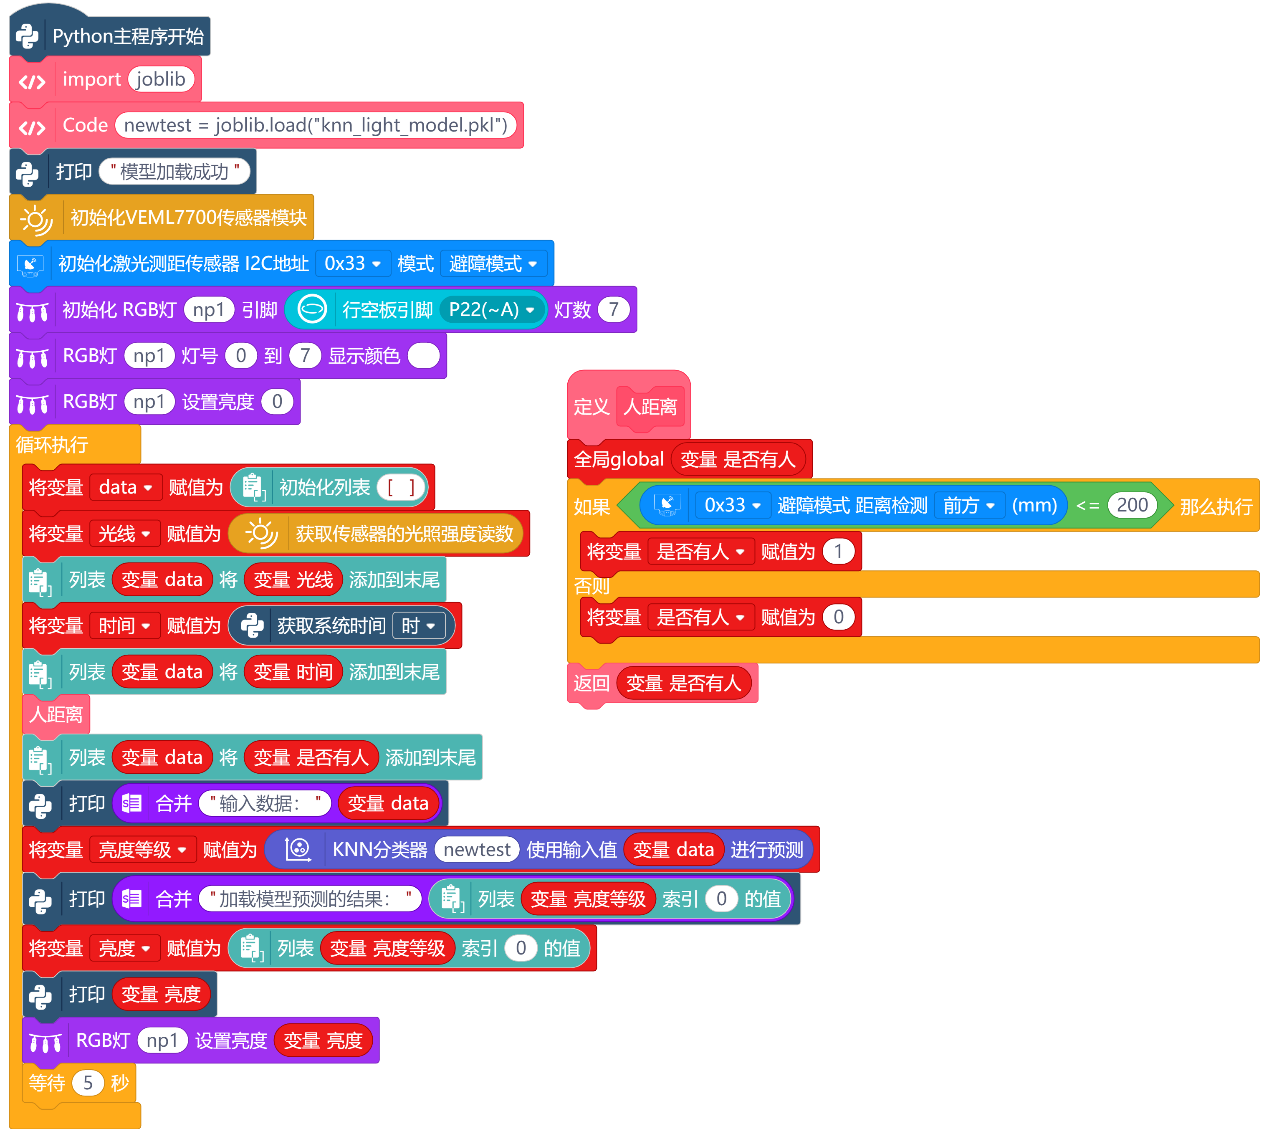
系统采集不同光照和使用习惯数据,使用 KNN 算法训练自动调灯模型。当激光测距检测到有人进入且环境光较暗时,灯带点亮并调整亮度;无人或光照充足时关闭灯带。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 模型训练与控制 |
| VEML7700 环境光传感器 | 1 | 光照输入 |
| 8x8 矩阵激光测距传感器 | 1 | 人员进入检测 |
| RGB 灯带 | 1 | 灯光反馈 |
| 4Pin 白胶线 | 2 | I2C/通信连接 |
| 3Pin 白胶线 | 1 | 灯带控制 |
软件版本与扩展库加载
- 软件与模式:Mind+ v1.8兼容,Python图形化编程。
- 需要的扩展:行空板M10、环境光、矩阵测距、RGB灯带、KNN相关模块。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
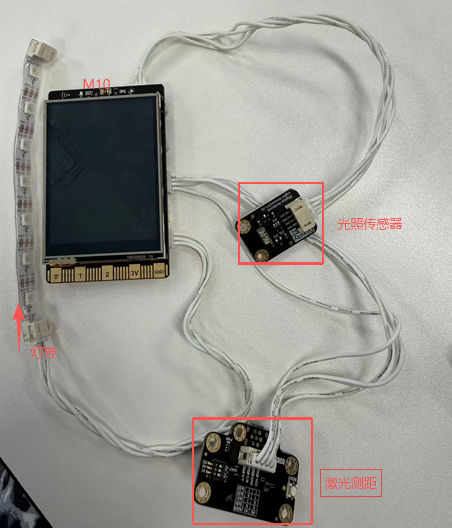
| 行空板M10 | 金手指/U形Type-C | 扩展板 | 连接扩展板并供电 | 保持连接稳定,先确认供电正常 |
| 环境光传感器 | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 注意4Pin线方向 |
| 8×8矩阵激光测距传感器 | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 与环境光传感器同为I2C设备 |
| 灯带 | 3Pin | M10 P22 | 3Pin信号线连接 | 确认信号线、供电和GND方向 |
注意事项:
- 行空板M10通过金手指接口和U形Type-C连接线连接扩展板供电;环境光传感器和8×8矩阵激光测距传感器接入I2C;灯带接入M10的P22。
- I2C模块连接不稳定时,先检查4Pin线方向和扩展板供电;灯带无反应时,检查P22信号线、供电和GND连接。
程序示例
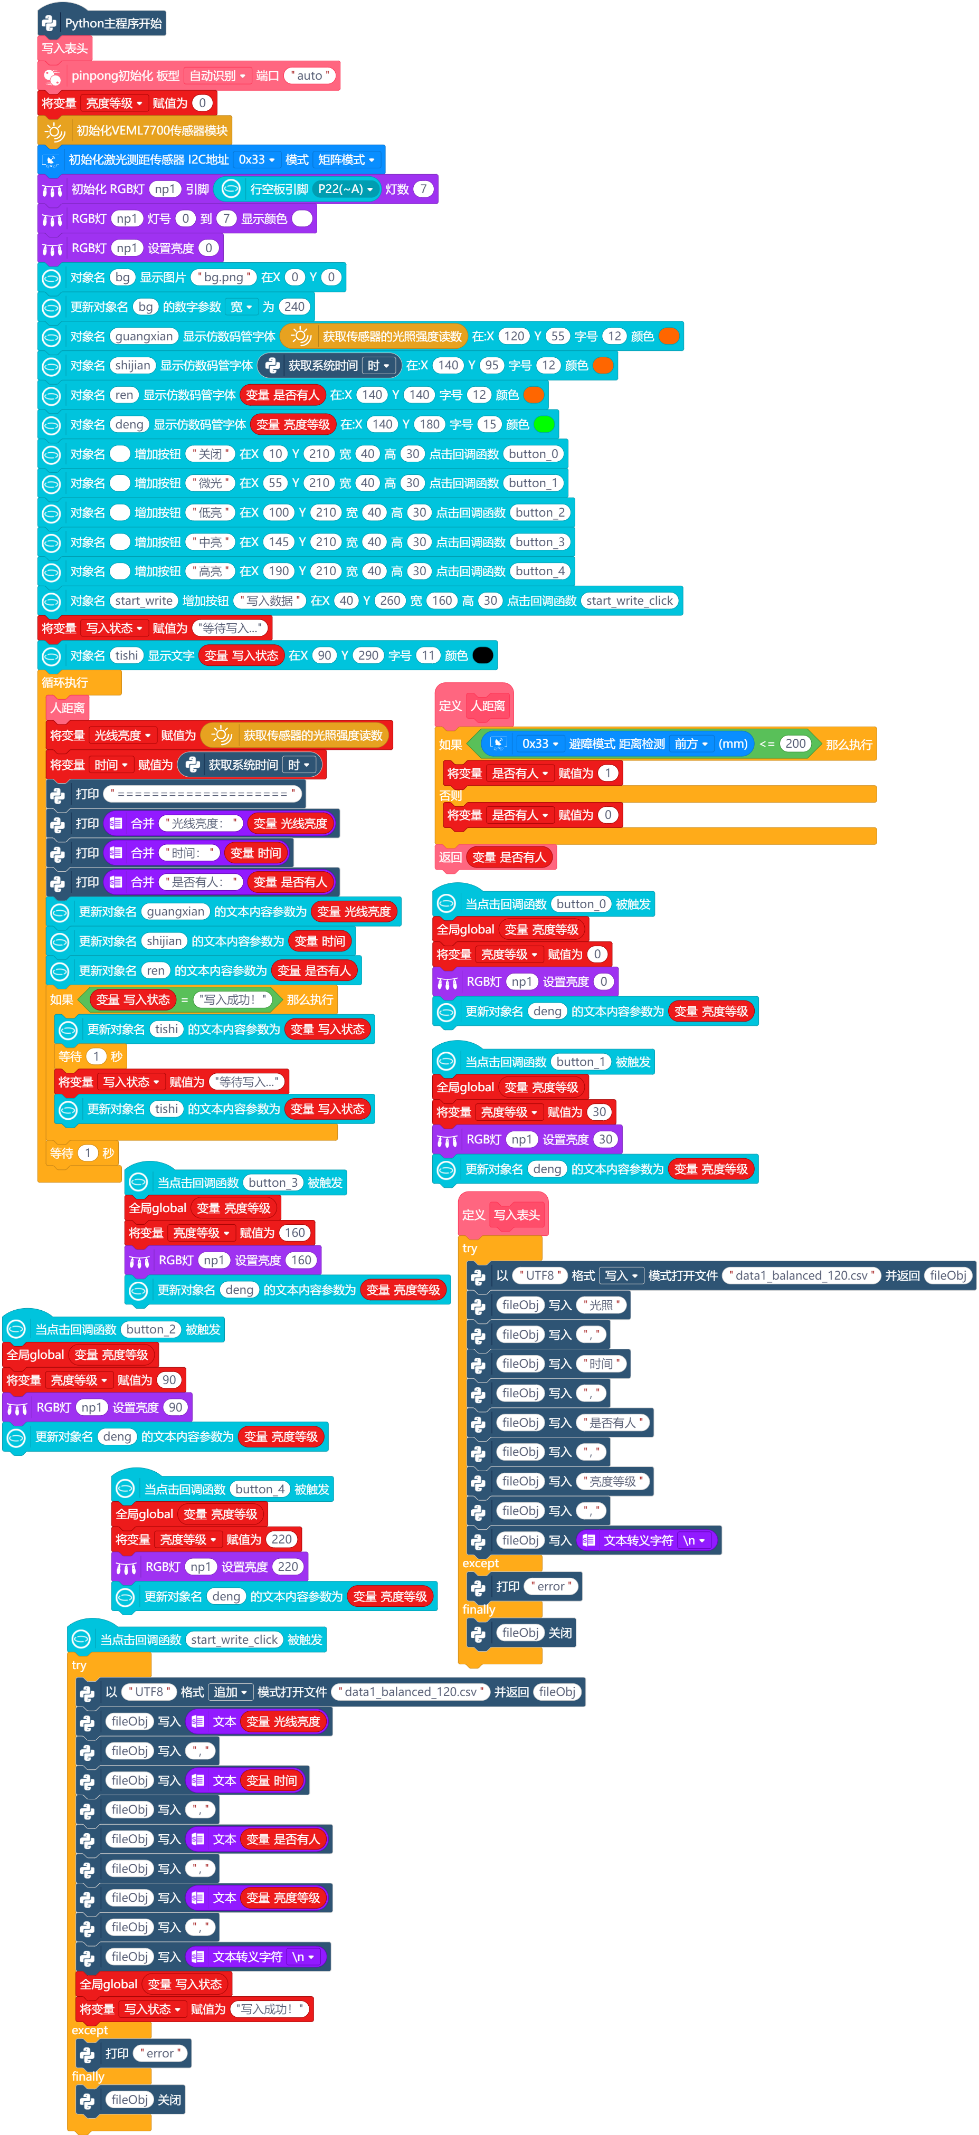
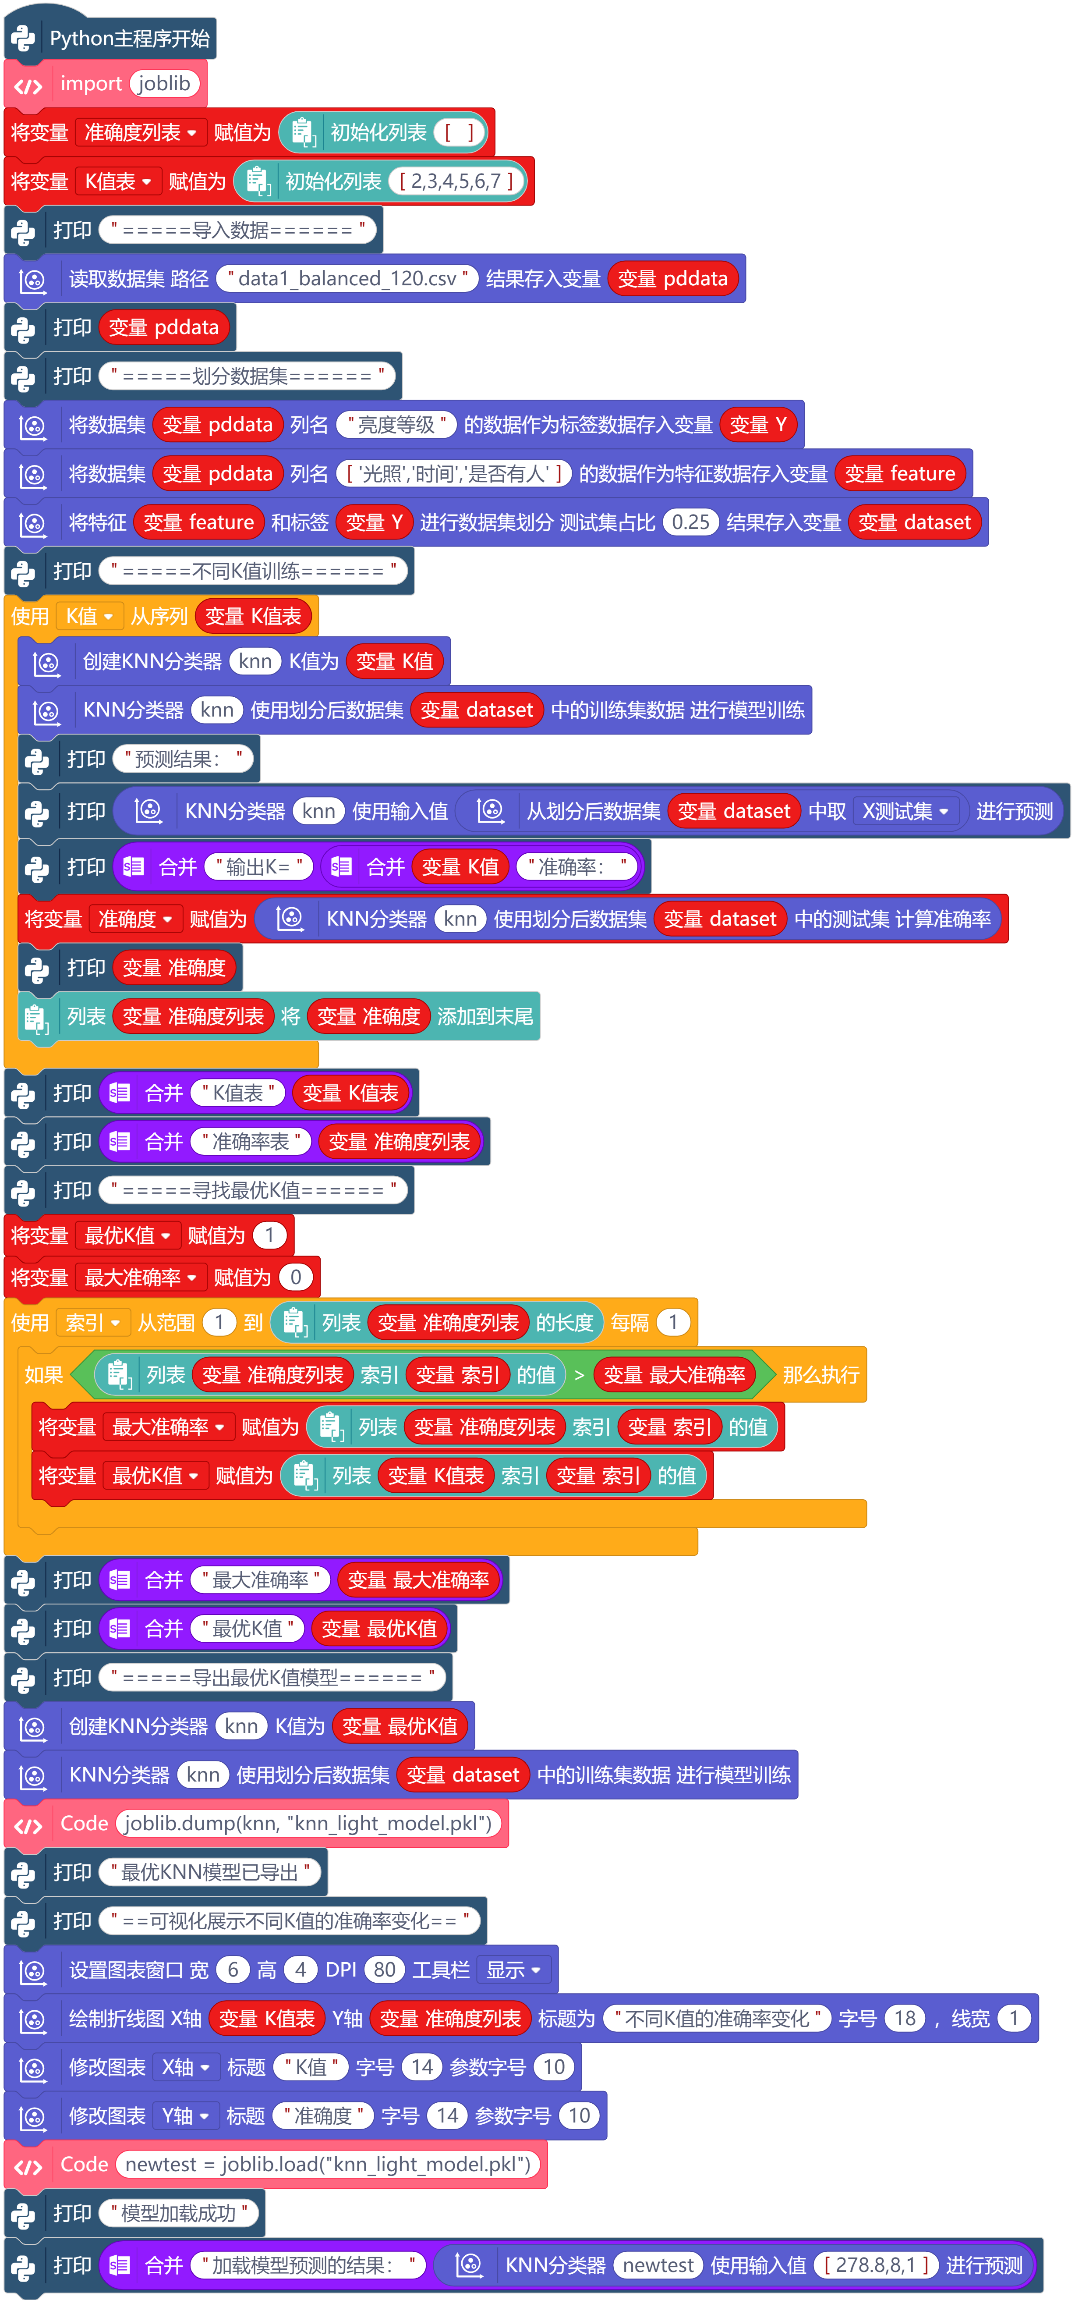
示例程序采集光照和距离数据,训练 KNN 模型,并根据当前环境状态控制灯带开关和亮度。
运行程序与演示效果
程序运行后,人员进入且光照不足时灯带点亮;无人或光照充足时灯带关闭。
演示操作:
- 遮挡或增强环境光。
- 让目标进入激光测距检测范围。
- 观察灯带亮灭和亮度变化。
基于车牌识别的小区停车管理系统
项目简介
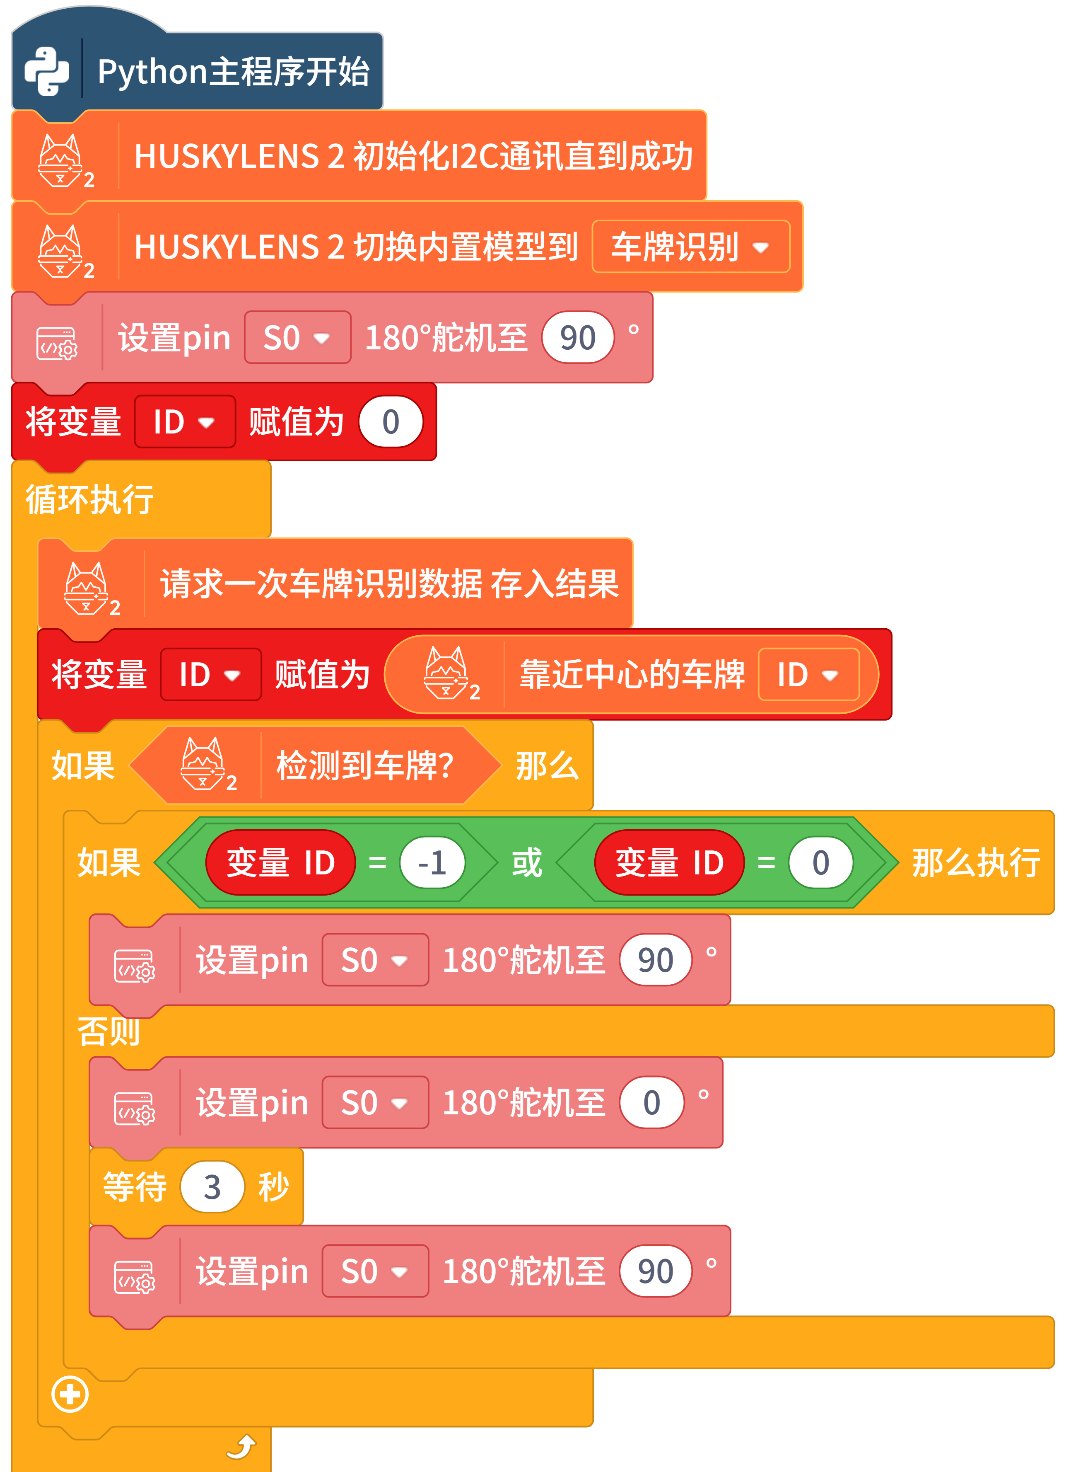
HUSKYLENS 2 自动识别车牌号,M10 对比车牌是否已录入。若识别为授权车辆,则控制舵机旋转,模拟抬起停车场闸杆。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 主控 |
| HUSKYLENS 2 | 1 | 车牌识别 |
| DFR1216 扩展板 | 1 | 舵机连接 |
| 离合舵机 | 1 | 模拟闸机 |
| 4Pin 白胶线 | 1 | HUSKYLENS 2 连接 |
| 3Pin 白胶线 | 1 | 舵机连接 |
软件版本与扩展库加载
- 软件与模式:Mind+,Python积木模式(原文未限定版本)。
- 需要的扩展:行空板M10、HUSKYLENS 2、舵机、扩展板。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
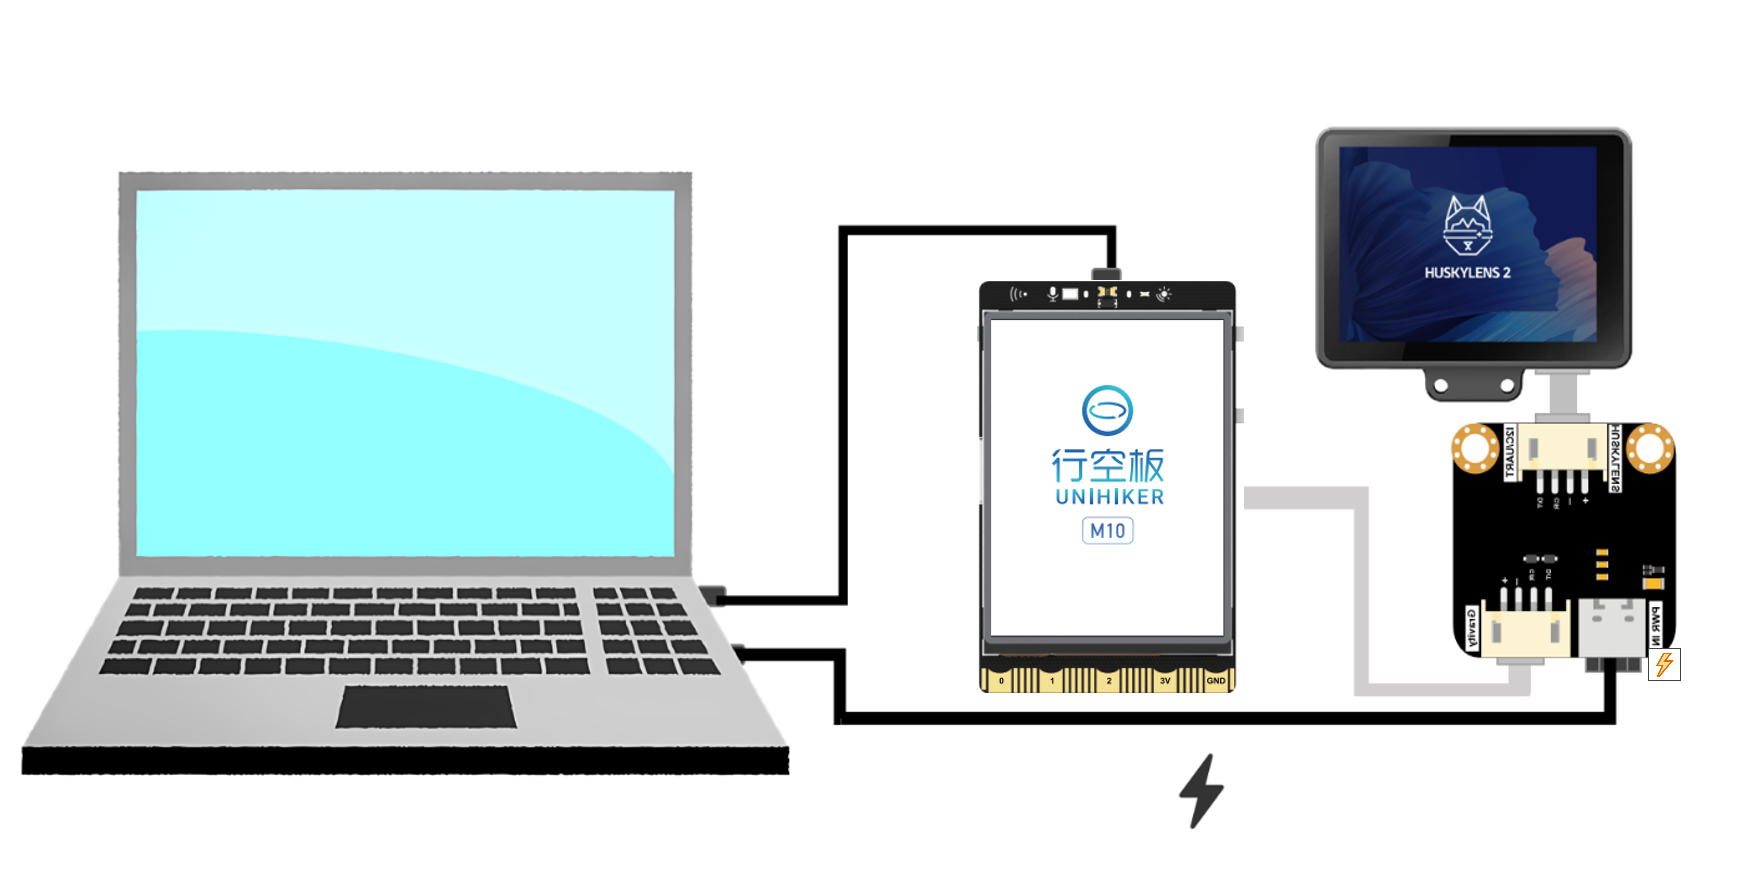
| 行空板M10 | 金手指 | 扩展板 | 屏幕朝外垂直插入 | 确认插接牢固 |
| HuskyLens2 | 4Pin I2C | 扩展板 I2C | 4Pin连接线连接 | 后续协议选择I2C |
| 舵机模块 | 3Pin | 扩展板 S0 | 3Pin连接线连接 | 注意信号线、电源线和GND方向 |
| HuskyLens2电源转接板 | 供电接口 | 外部供电 | 按配套方式供电 | 建议通过配套电源转接板保障稳定运行 |
注意事项:
- M10屏幕朝外插入扩展板,HuskyLens2通过4Pin线连接I2C,舵机模块接S0。
- HUSKYLENS 2 对供电电压有特定要求,搭配主控制作项目时建议通过配套电源转接板供电。
程序示例
示例程序读取车牌识别结果,与授权车牌库比对,匹配成功则控制 S0 舵机转动。
运行程序与演示效果
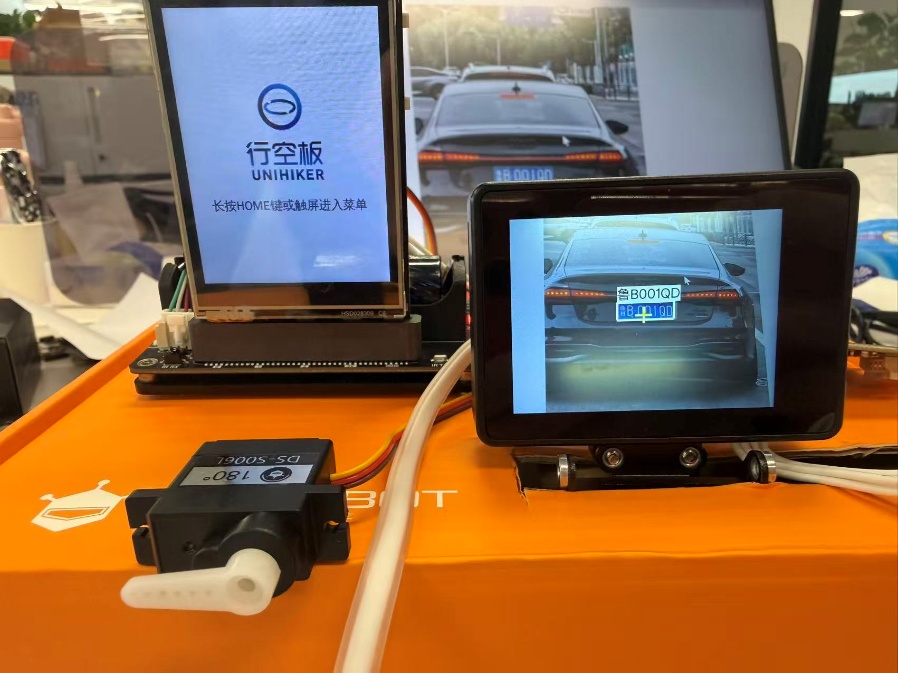
授权车牌进入画面后,闸机舵机打开;未授权车牌不打开或提示异常。
演示操作:
- 将已录入车牌图片放入 HUSKYLENS 2 画面。
- 更换未授权车牌。
- 观察舵机动作和屏幕提示。
基于人脸朝向的颈椎健康助手
项目简介
HUSKYLENS 2 检测人脸朝向和头部姿态角度。系统判断用户是否长时间保持同一姿势,超过阈值时通过 M10 或喇叭发出提醒。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 主控和状态显示 |
| HUSKYLENS 2 | 1 | 人脸朝向检测 |
| USB 喇叭 | 1 | 可选语音提醒 |
| 4Pin 白胶线 | 1 | 视觉模块连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2.0及以上,Python积木模式。
- 需要的扩展:行空板M10、HUSKYLENS 2。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| HuskyLens2 | 4Pin I2C | 行空板M10/扩展板 I2C | 4Pin连接线连接 | 通过I2C向M10传输人脸朝向数据 |
| 行空板M10 | USB/Type-C | 电脑 | USB数据线连接 | 用于上传程序和调试 |
注意事项:
- HuskyLens2在人脸朝向检测模式下采集俯仰角和偏航角数据,并通过I2C通信传输至行空板M10。
程序示例
示例程序读取头部姿态角度,累计同一姿势持续时间,超过阈值后发出提醒。
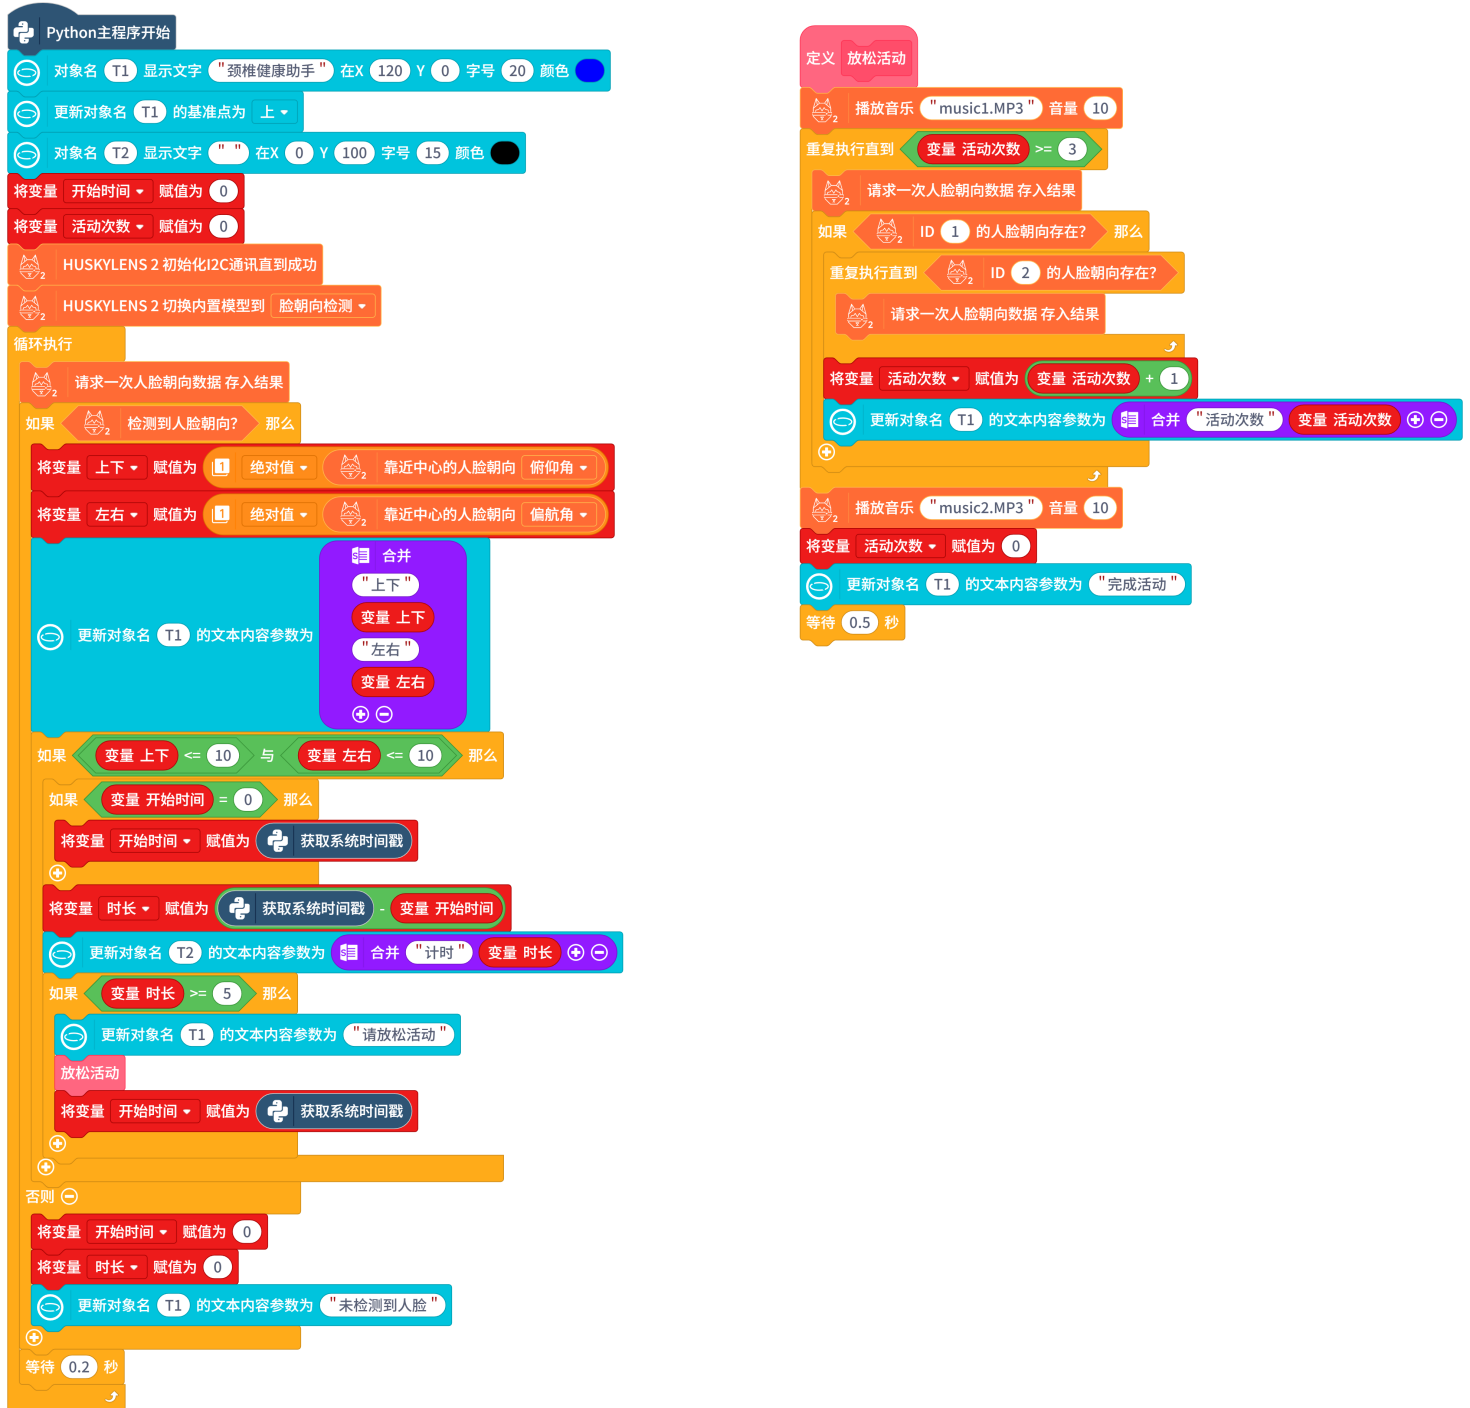
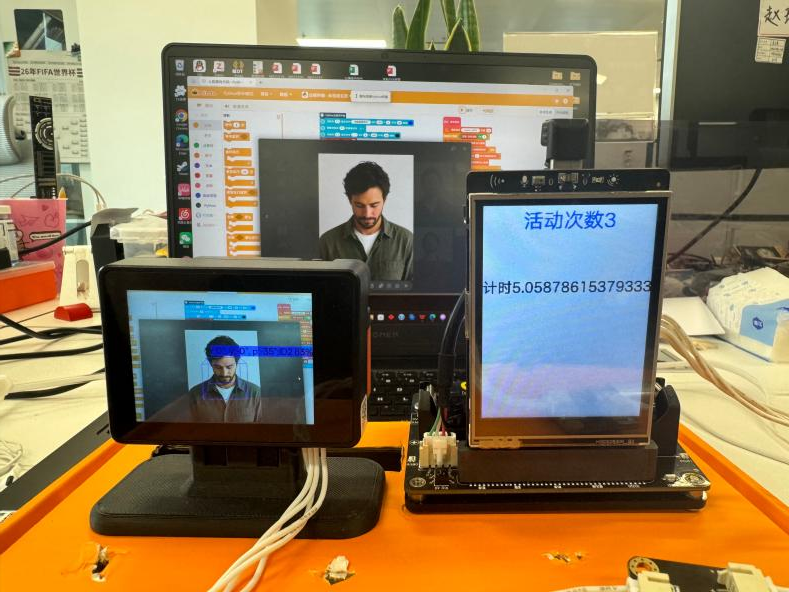
运行程序与演示效果
用户长时间低头或偏头时,系统给出放松提醒。
演示操作:
- 保持正常坐姿进入识别画面。
- 缓慢低头或偏头并保持。
- 观察提醒是否在超过阈值后触发。
基于文字识别的图书查询系统
项目简介
HUSKYLENS 2 识别书本名称,M10 在系统中查询书籍信息,并通过屏幕或 USB 喇叭给出书籍介绍。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 查询与显示 |
| HUSKYLENS 2 | 1 | 文字识别 |
| USB 喇叭 | 1 | 语音播报 |
| 4Pin 白胶线 | 1 | 视觉模块连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2.0及以上,Python积木模式。
- 需要的扩展:行空板M10、HUSKYLENS 2。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| 二哈识图2 | PH2.0 4Pin | HUSKYLENS 2 电源转接板 | 4Pin连接线连接 | 确认线序和供电稳定 |
| 电源转接板 | 通信/供电接口 | 行空板M10扩展板 | 与M10扩展板连接 | 保障二哈识图2稳定运行 |
| 行空板M10 | USB/Type-C | 电脑 | USB数据线连接 | 远程终端连接默认地址 default-10.1.2.3 |
注意事项:
- 二哈识图2通过PH2.0 4Pin线接入电源转接板,转接板再与行空板M10扩展板相连,电脑通过USB数据线与M10连接。
- 如果程序不能读取识别结果,检查通讯协议是否设置为I2C,并确认硬件连接没有松动。
程序示例
示例程序读取识别到的书名,在本地数据表中查询简介,并显示或播报。参考案例:查看原课程
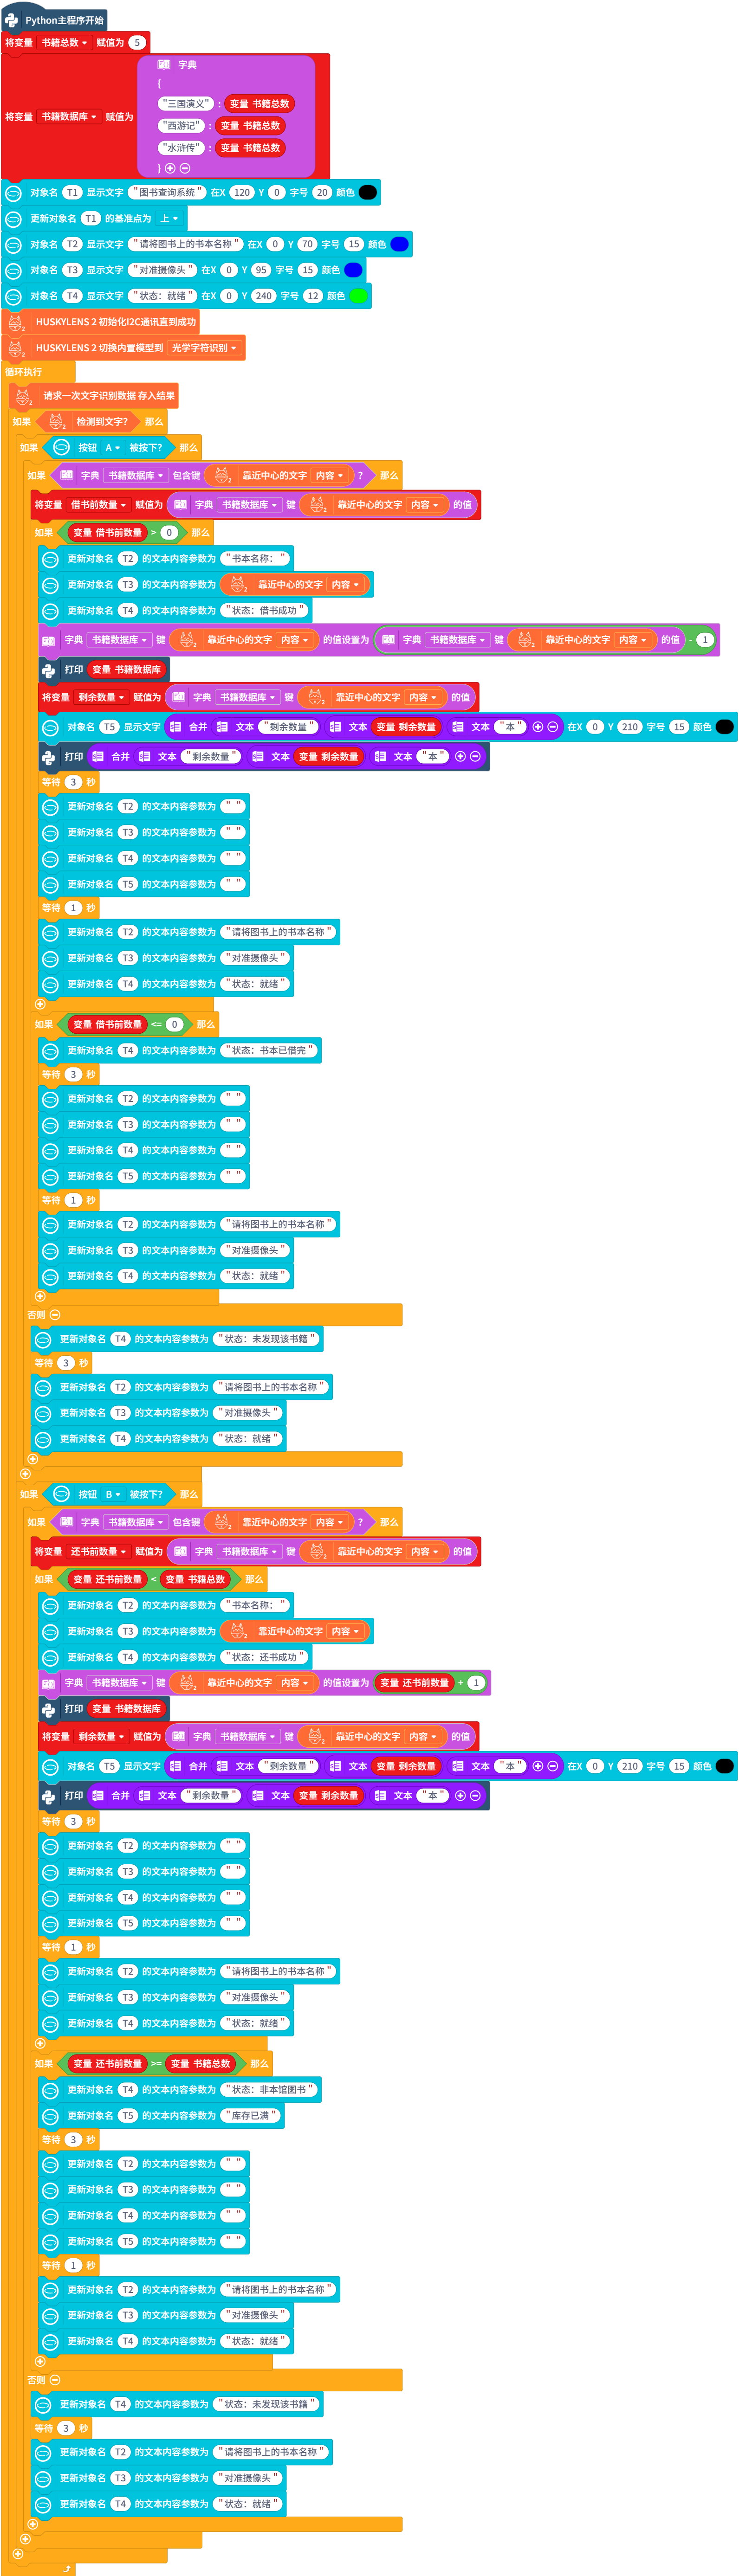
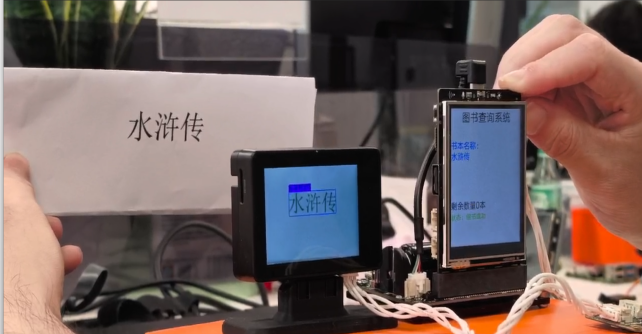
运行程序与演示效果
识别书名后,屏幕显示书籍介绍,喇叭可播报摘要。
演示操作:
- 将书名清晰的图书放到摄像头前。
- 更换不同图书。
- 观察查询结果和播报内容。
基于跌倒检测的实时警报系统
项目简介
HUSKYLENS 2 使用跌倒检测模型检测老人跌倒行为,M10 根据识别结果完成语音提醒或本地报警提示。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 主控 |
| HUSKYLENS 2 | 1 | 跌倒检测 |
| USB 喇叭 | 1 | 警报提示 |
| 4Pin 白胶线 | 1 | 视觉模块连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2.0及以上,Python积木模式。
- 需要的扩展:行空板M10、HUSKYLENS 2。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
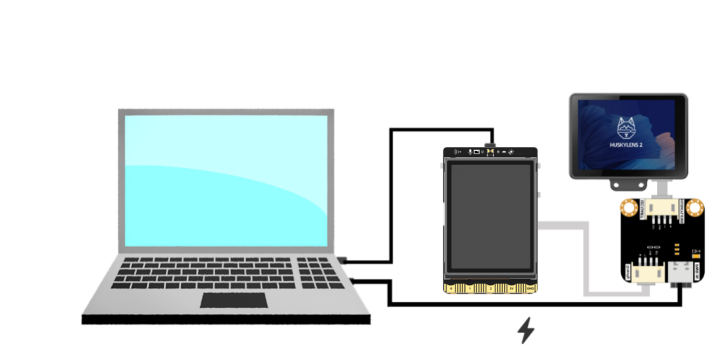
| HuskyLens2 | 4Pin I2C | 行空板M10/扩展板 I2C | 4Pin连接线连接 | 用于姿态/跌倒检测数据传输 |
| 行空板M10 | USB/Type-C | 电脑 | USB数据线连接 | 用于上传程序和运行调试 |
注意事项:
- 按上图连接 M10 与二哈识图 2;运行前确认 4Pin 线方向和供电稳定。
程序示例
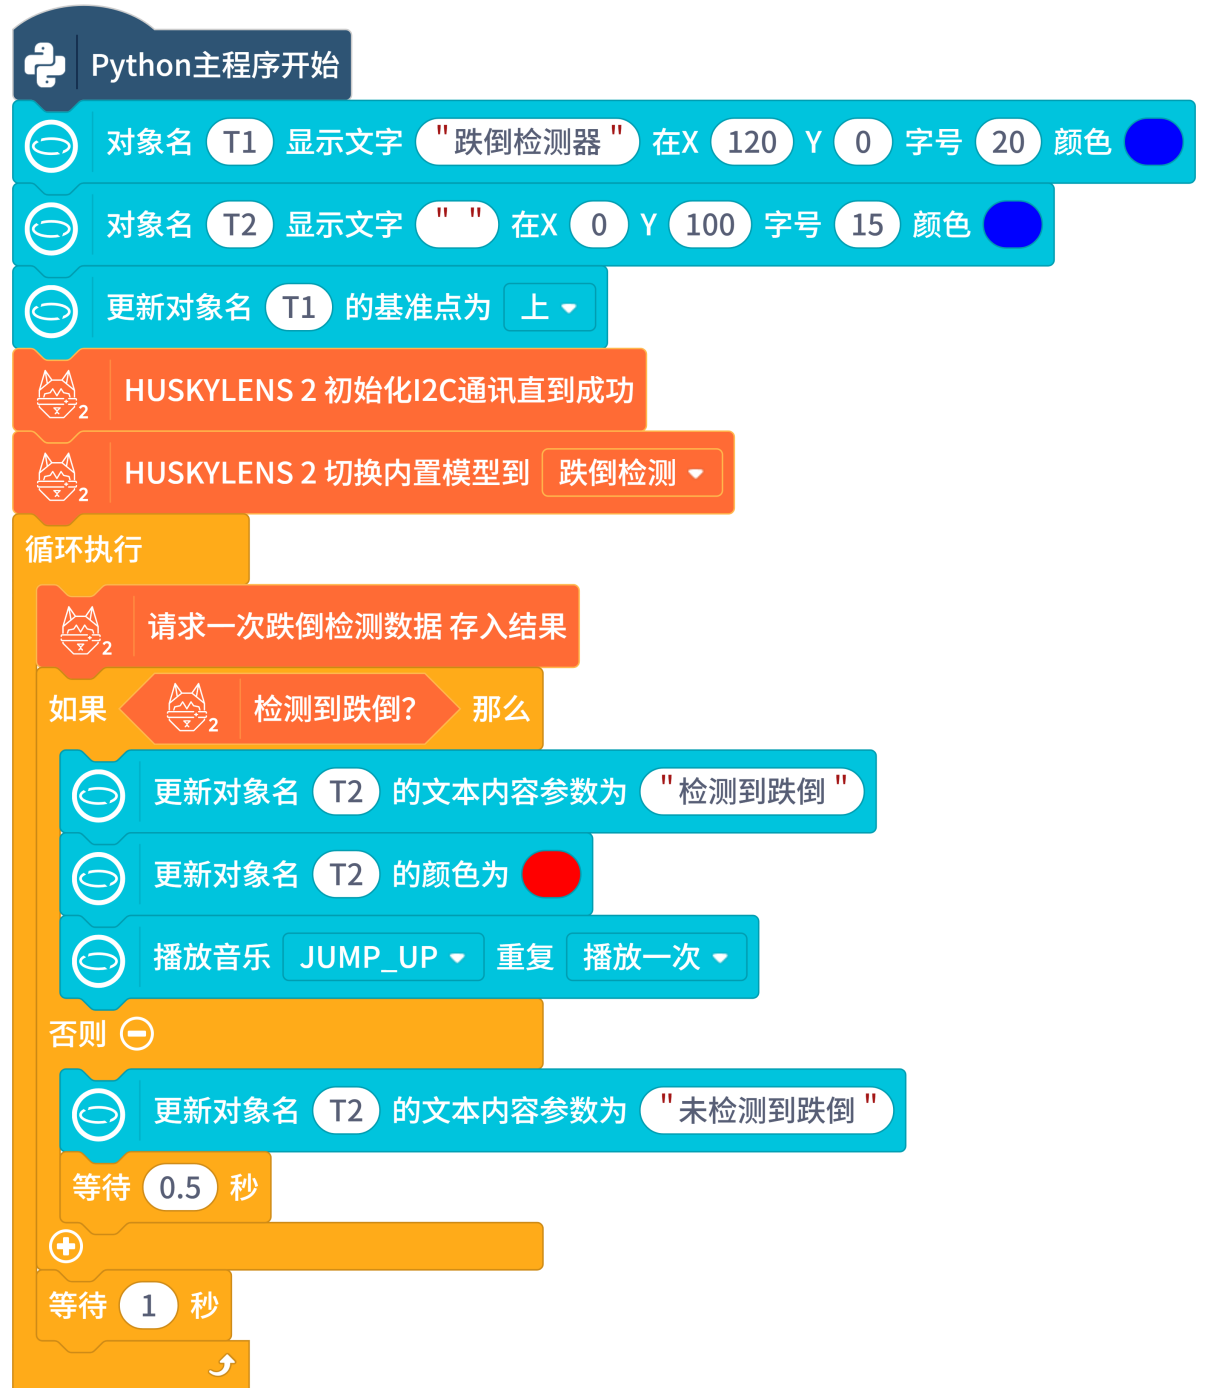
示例程序读取跌倒检测结果,检测到跌倒状态时触发语音提醒或屏幕警报。
运行程序与演示效果
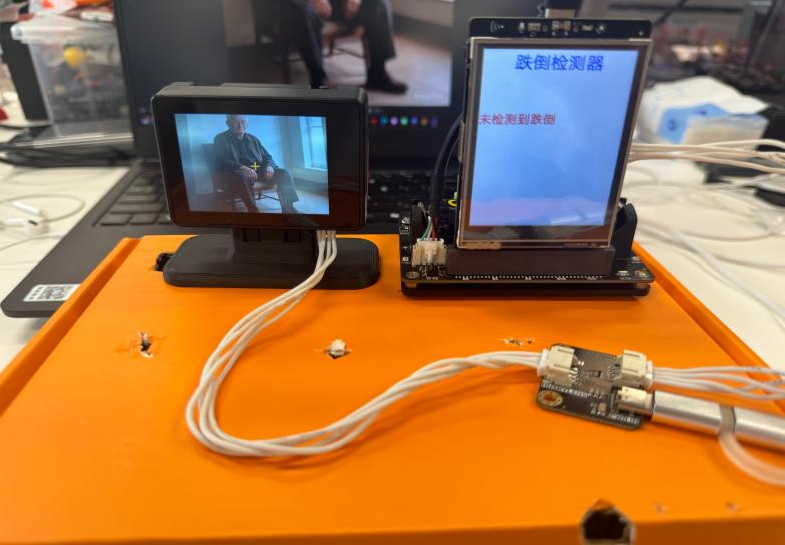
出现跌倒姿态时,系统发出提醒;恢复正常姿态后警报解除或记录状态。
演示操作:
- 使用安全姿态或图片素材模拟跌倒画面。
- 切换正常站立/坐姿画面。
- 观察警报状态变化。
基于自学习分类的智能视觉秤
项目简介
M10 搭配 HUSKYLENS 2 自学习分类和重量传感器搭建自助称重装置。顾客将蔬菜、水果等商品放上秤,系统识别商品类别并结合重量计算价格。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 主控与价格计算 |
| HUSKYLENS 2 | 1 | 自学习分类 |
| 重量传感器 | 1 | 重量采集 |
| 4Pin 白胶线 | 1 | 视觉模块连接 |
| 连接线若干 | 若干 | 重量模块连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2.0及以上,Python积木模式。
- 需要的扩展:行空板M10、HUSKYLENS 2、重量传感器、PinPong。
- 重量模块的扩展加载、I2C 读取及去皮、校准方法可参考 HX711 重量传感器套件的 M10 教程。本套件采用组装更简单的重量模块,用法相同,但无需照搬 KIT0176 的机械组装步骤;具体结构、量程和校准参数以套件实物为准。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
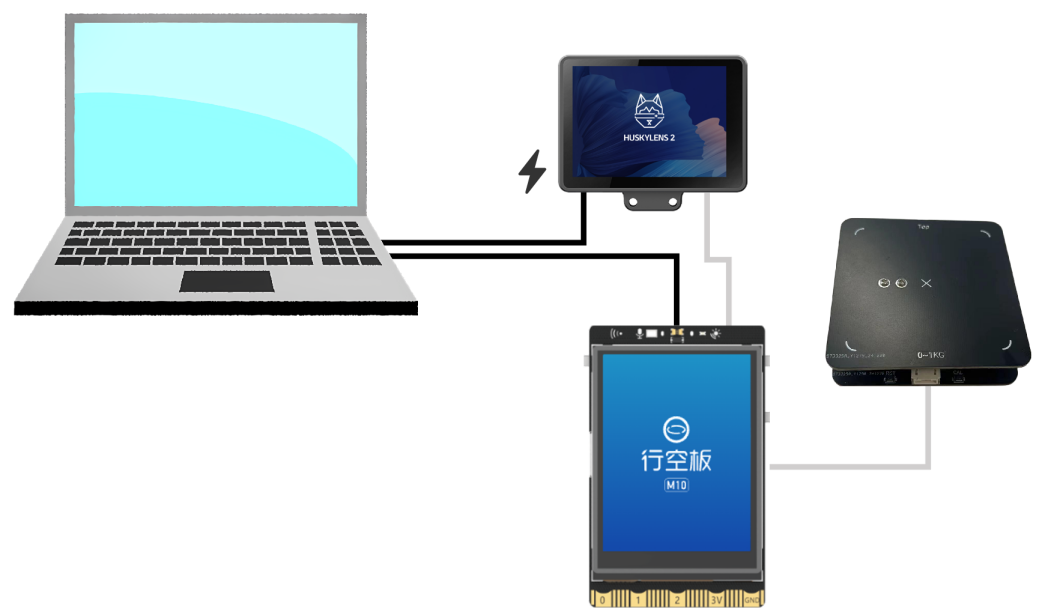
| 二哈识图2 | 4Pin I2C | 行空板M10/扩展板 I2C | 4Pin连接线连接 | 自学习分类结果通过I2C传输至M10 |
| 重量传感器套件 | 通信/供电接口 | 行空板M10 I2C接口 | 按套件接口连接 | 将物理重量转换为克数数据 |
| 行空板M10 | USB/Type-C | 电脑 | USB数据线连接 | 用于上传程序和调试 |
注意事项:
- 二哈识图2输出物体ID和名称,结果通过I2C接口传输至行空板M10;M10通过I2C接口与重量传感器相连。
程序示例
示例程序读取商品类别和重量,根据单价表计算价格,并在屏幕显示。
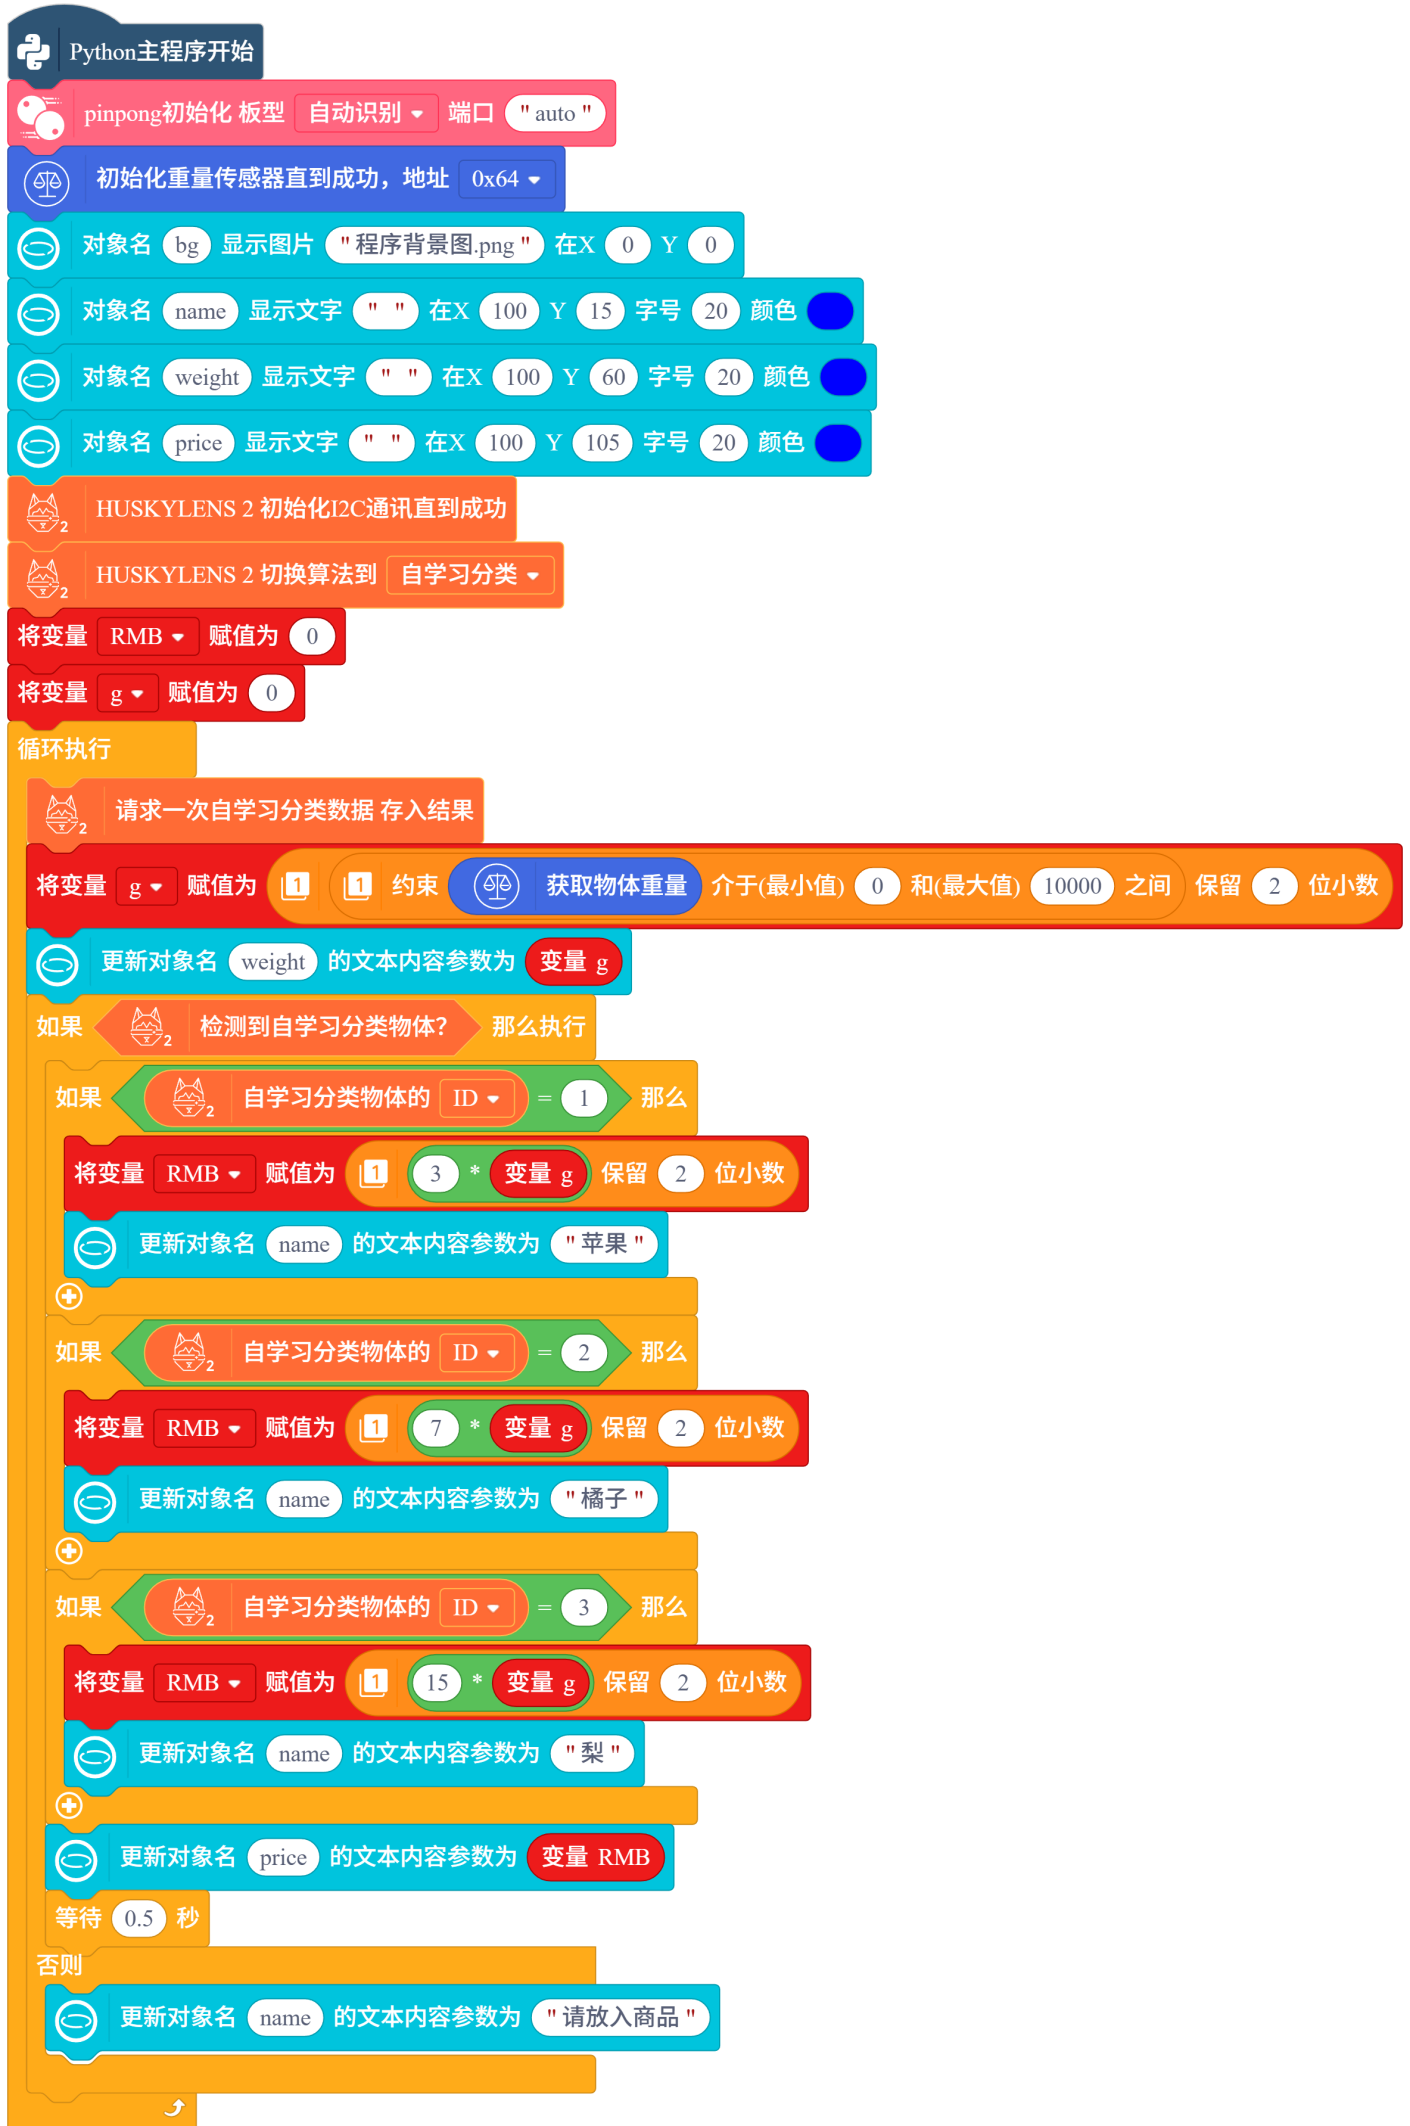
运行程序与演示效果
放置商品后,系统显示类别、重量和价格。
演示操作:
- 将已训练类别的物品放到秤上。
- 更换不同物品或重量。
- 观察类别、重量和价格变化。
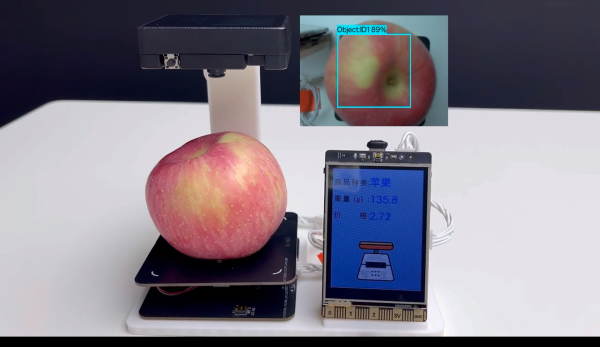
基于目标检测的良渚博物馆陶器分类
项目简介
使用 Mind+ 2.0 图像分类/目标检测流程完成良渚博物馆陶器分类和模型训练,部署到 HUSKYLENS 2 或 M10 后完成识别和文物介绍。
器材准备
| 器材 | 数量 | 说明 |
|---|---|---|
| 行空板 M10 | 1 | 主控与介绍显示 |
| HUSKYLENS 2 | 1 | 模型部署与识别 |
| USB 喇叭 | 1 | 可选语音介绍 |
| 4Pin 白胶线 | 1 | 视觉模块连接 |
软件版本与扩展库加载
- 软件与模式:Mind+ v2.0,Python积木模式;M10系统v0.4.1及以上;Python 3.12。
- 需要的扩展:行空板M10、HUSKYLENS 2、目标检测模型训练。
硬件连接
| 模块 | 模块端引脚 | 主控/扩展板接口 | 连接方式 | 注意事项 |
|---|---|---|---|---|
| 二哈识图2 | 4Pin I2C | 行空板M10/扩展板 I2C | 4Pin连接线连接 | 用于目标检测结果传输 |
| 行空板M10 | USB/Type-C | 电脑 | USB数据线连接 | 用于上传程序和运行调试 |
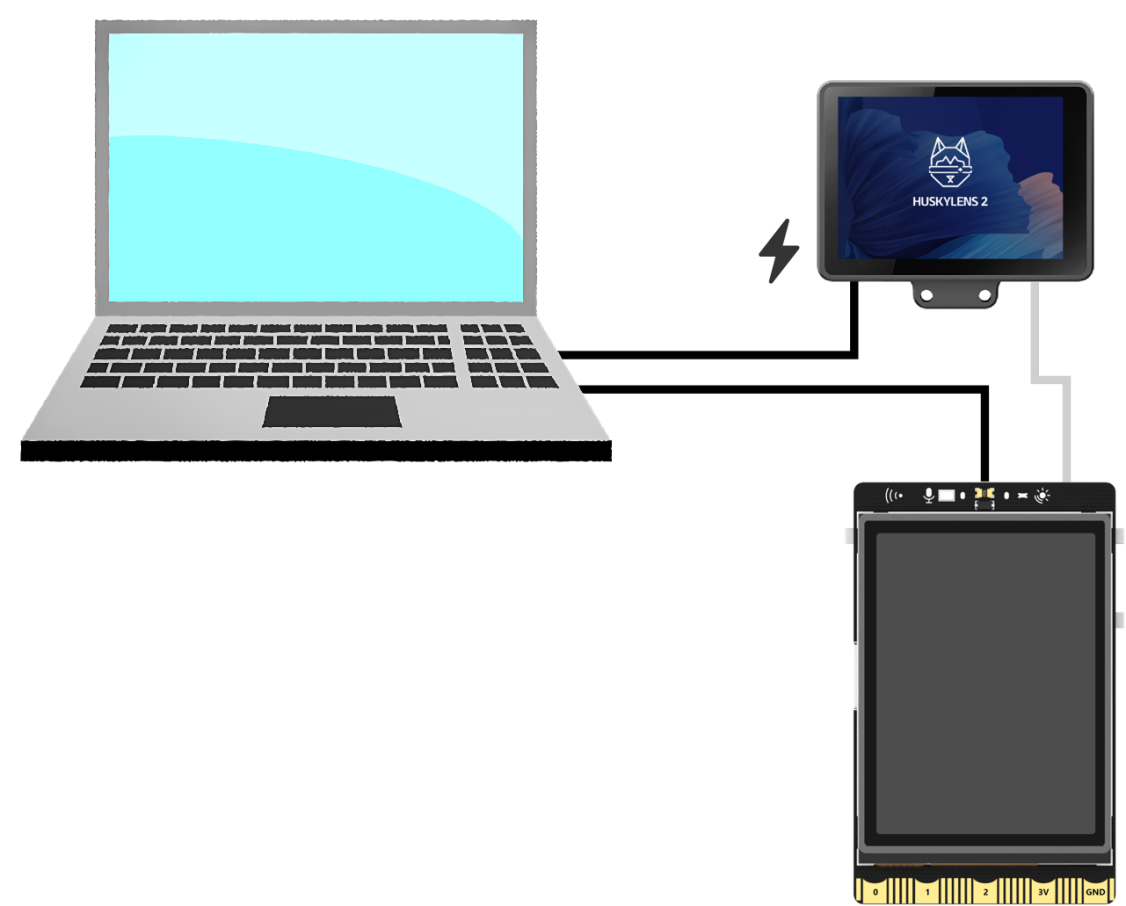
注意事项:
- 按上图连接 M10 与二哈识图 2;运行前确认 4Pin 线方向和设备供电。
程序示例
示例程序读取陶器类别,查询对应文物介绍并显示或播报。
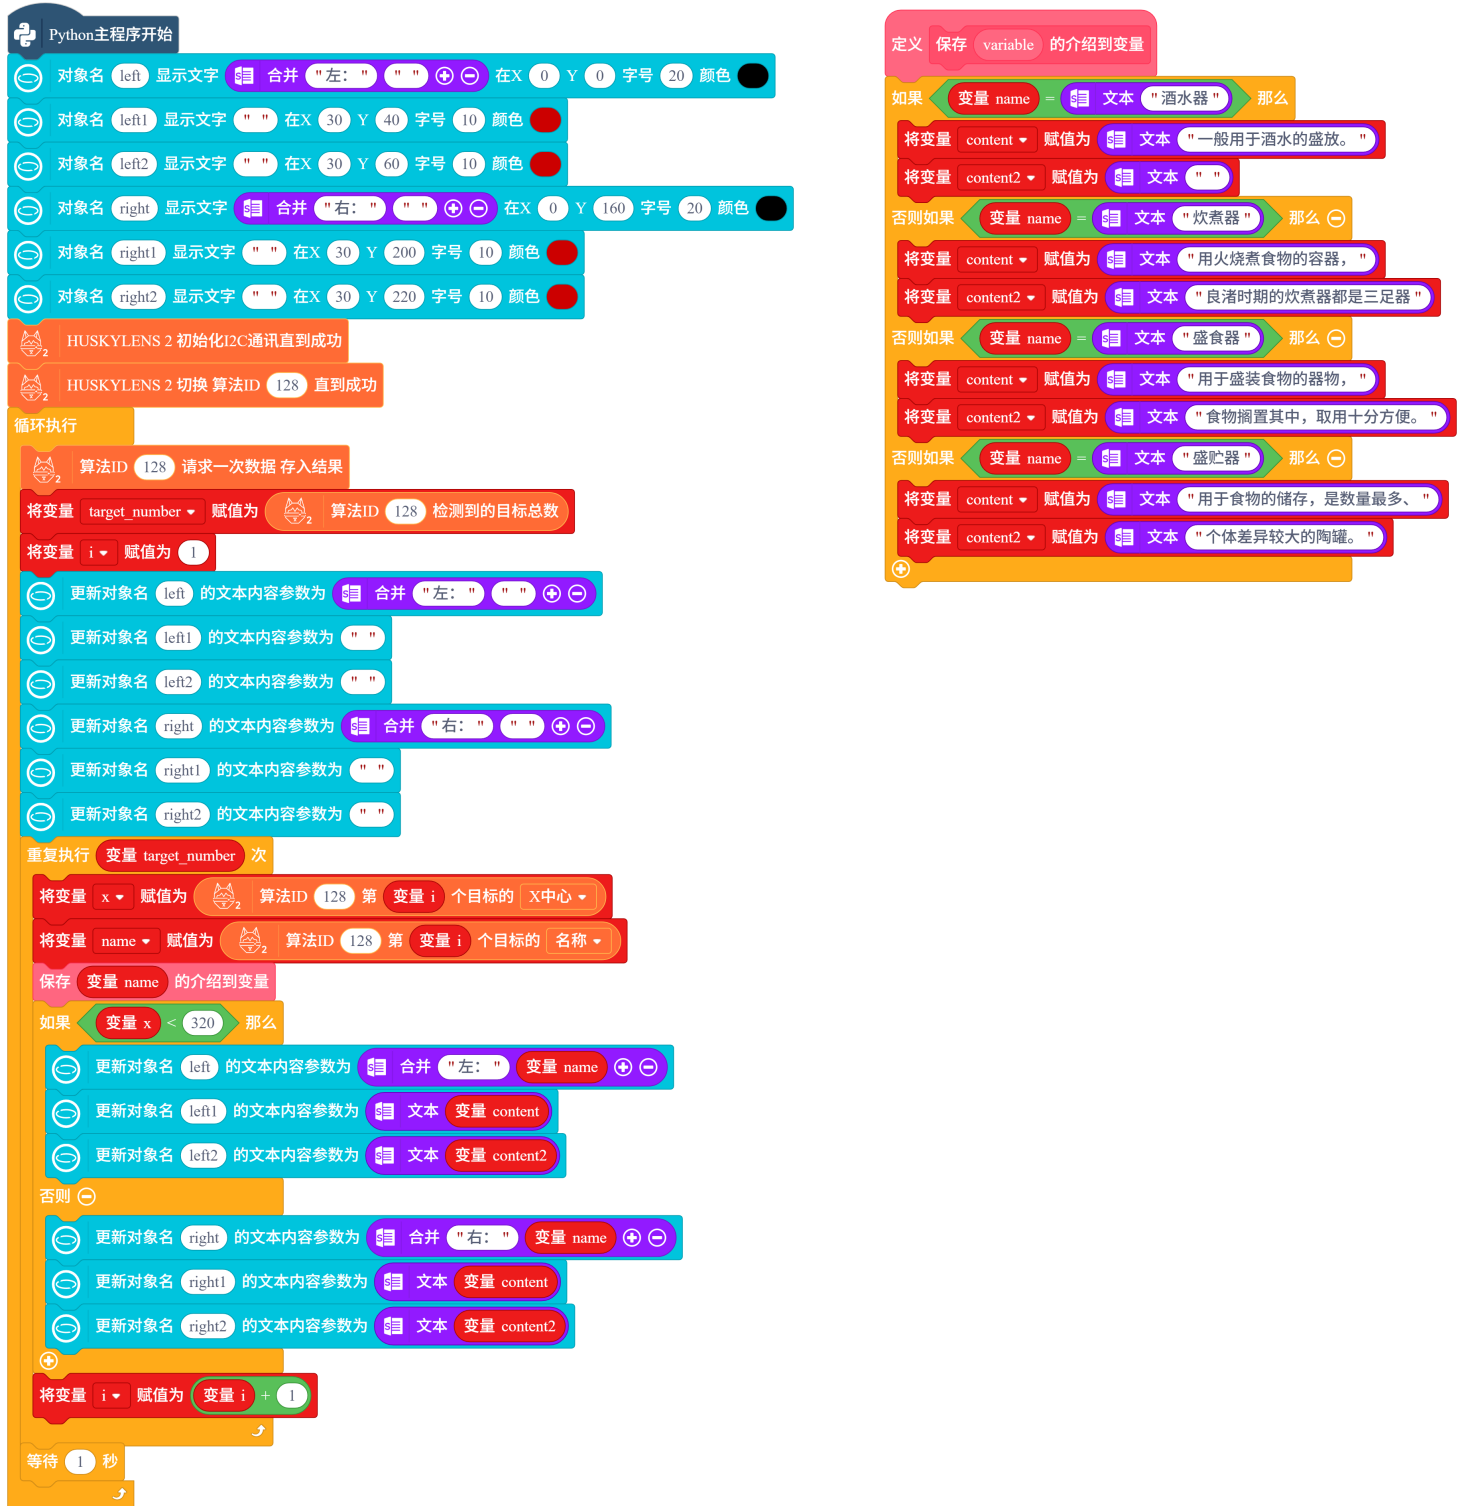
运行程序与演示效果
识别到陶器图片或模型后,系统显示类别和介绍内容。
演示操作:
- 将已训练陶器图像放入画面。
- 更换不同类别素材。
- 观察识别结果和介绍内容。
4.5 具身智能应用
机械臂组装参考
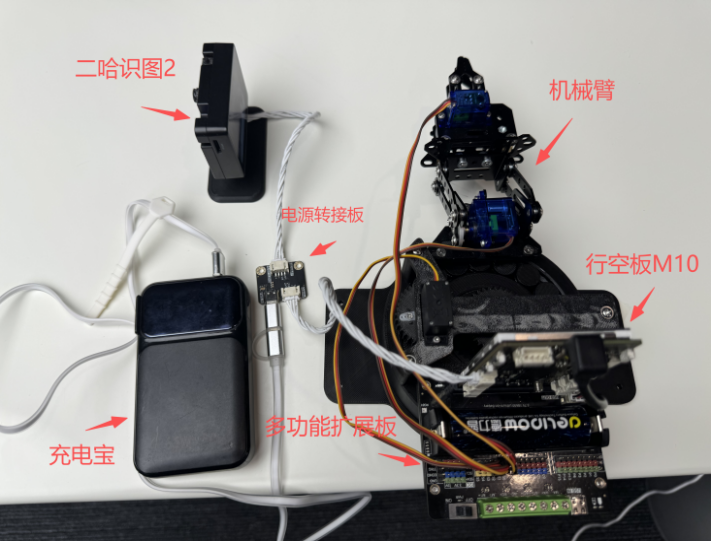
以下两个项目共用同一套机械臂结构。开始接线和调试前,请先按组装教程完成机械臂安装、舵机归零和活动范围检查。机械臂组装仅作为前置参考,不计入综合案例数量。
基于手势识别的物体抓取系统
项目简介
本项目使用行空板 M10 和二哈识图 2 识别手掌关键点。程序读取中指与拇指的距离以及手掌 Y 中心坐标,将两组数据分别映射为 S0、S1 舵机角度,使机械爪开合与机械臂升降能够跟随手势变化。
器材准备
| 器材 | 数量 | 用途 |
|---|---|---|
| 行空板 M10 | 1 | 运行识别控制程序并显示项目状态 |
| 二哈识图 2 | 1 | 识别手掌关键点并输出手势数据 |
| 多功能扩展板 | 1 | 连接机械臂舵机 |
| 多种机械臂架构和舵机 | 1 套 | 完成机械爪开合与机械臂升降 |
| HUSKYLENS 2 电源转接板 | 1 | 为二哈识图 2 供电 |
| 18650 可充电式锂电池(3.7 V) | 1 | 为设备提供电源 |
| PH2.0 4Pin 硅胶线 | 2 | 连接二哈识图 2 与电源转接板、行空板 |
| USB 数据线 | 1 | 连接电脑与行空板 M10 |
软件版本与扩展库加载
- Mind+ 2.0 及以上版本,选择“Python 积木模式”。
- 加载“行空板 M10”“二哈识图 2”和“行空板 IO 扩展板”扩展。
- 将二哈识图 2 的通信方式设置为 I2C,并切换到“手势识别”内置模型;确认能够检测到手掌。
- 完成组装及单舵机安全角度测试后,接通各设备电源,打开本节完整示例程序并运行。
硬件连接
| 设备 | 接口 | 作用 |
|---|---|---|
| 二哈识图 2 | I2C | 向行空板 M10 传输手势识别数据 |
| 机械爪舵机 | S0 | 根据中指与拇指距离控制机械爪开合 |
| 机械臂升降舵机 | S1 | 根据手掌 Y 中心坐标控制机械臂升降 |
接通电源前检查 4Pin 线方向、舵机插头的信号线/电源线/地线方向,以及机械臂是否存在结构干涉。首次运行时应先使用舵机测试程序确认安全角度范围。
程序示例
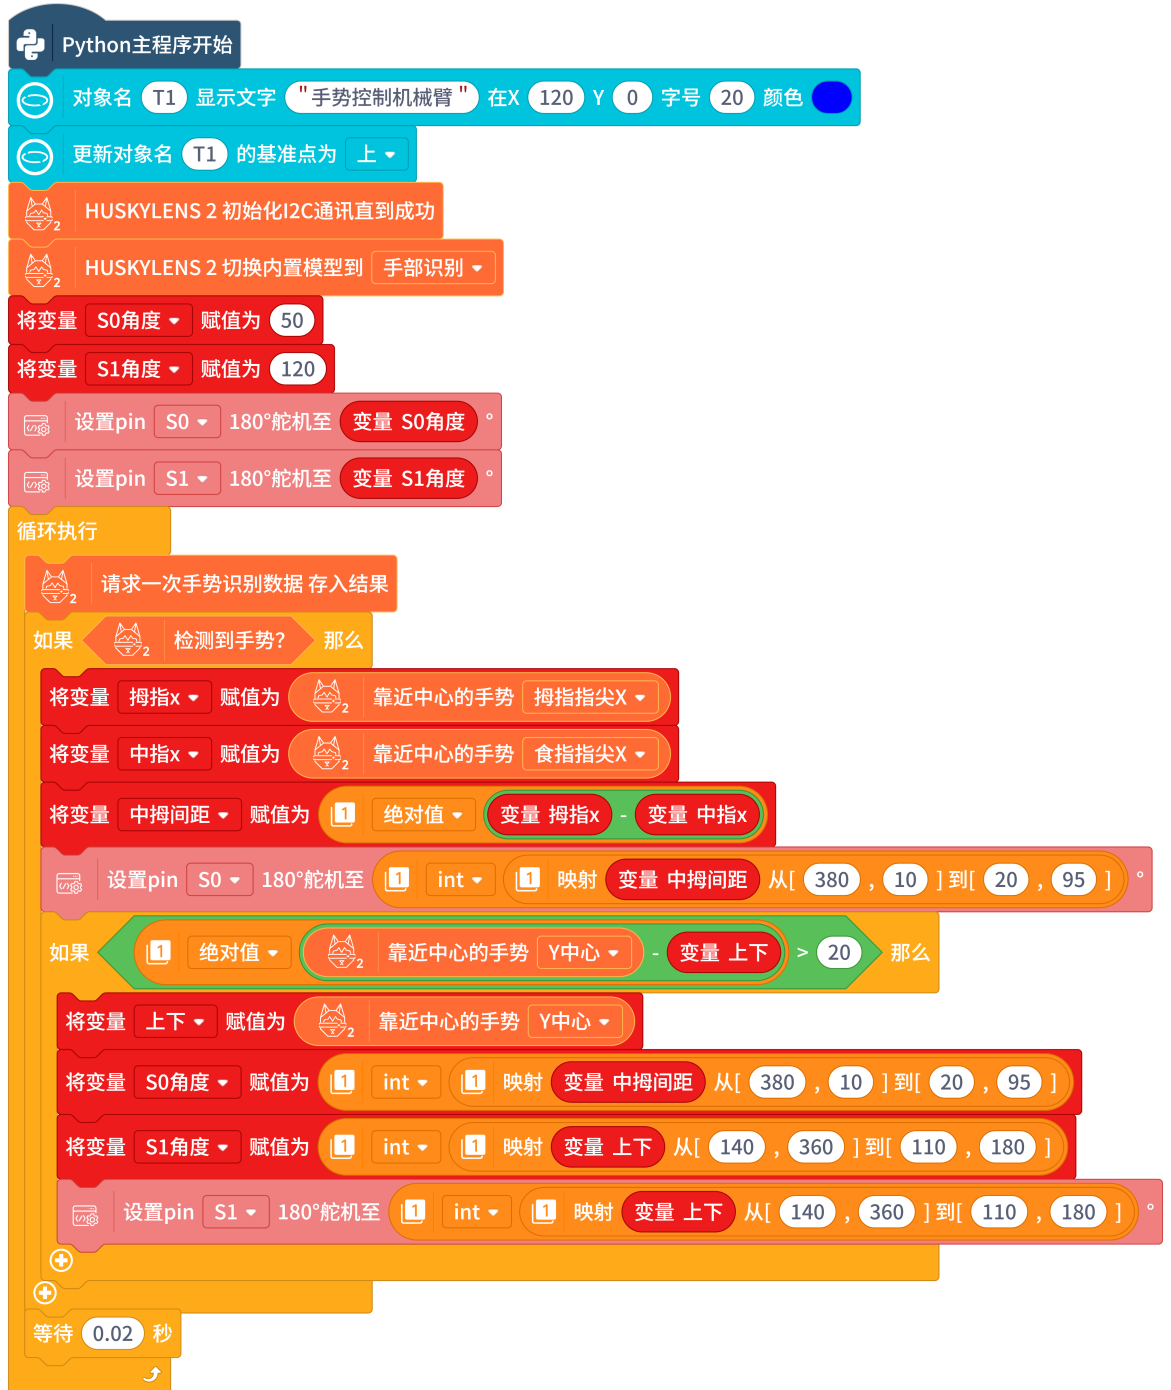
程序启动后显示“手势控制机械臂”,初始化二哈识图 2 的 I2C 通信与手势识别模型,并将 S0、S1 分别设为 50°、120°。循环中,程序把中指与拇指距离 10~380 映射为 S0 的 95°~20°,把手掌 Y 中心坐标 140~360 映射为 S1 的 110°~180°,从而连续控制机械爪开合和机械臂升降。
运行程序与演示效果
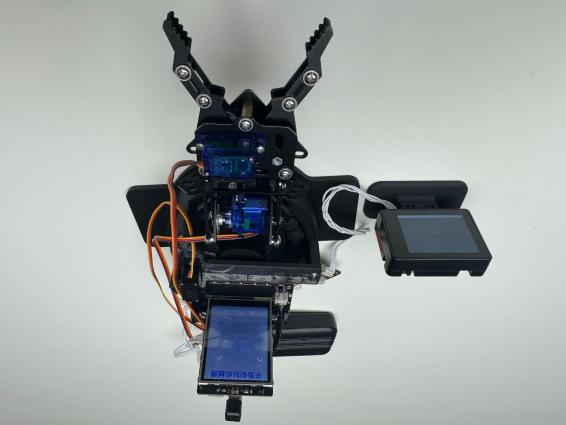
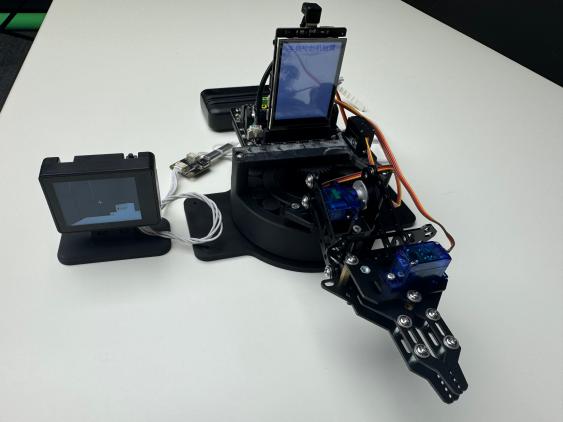
运行正常时,机械爪开合跟随手指距离变化,机械臂升降跟随手掌上下移动;未检测到有效手势时,机械臂保持当前状态。
演示操作:
- 将手掌放入识别画面,改变中指与拇指的距离。
- 上下移动手掌,观察机械爪开合与机械臂升降。
- 将手掌移出画面,观察机械臂状态。
基于实例分割的指定物品抓取系统
项目简介
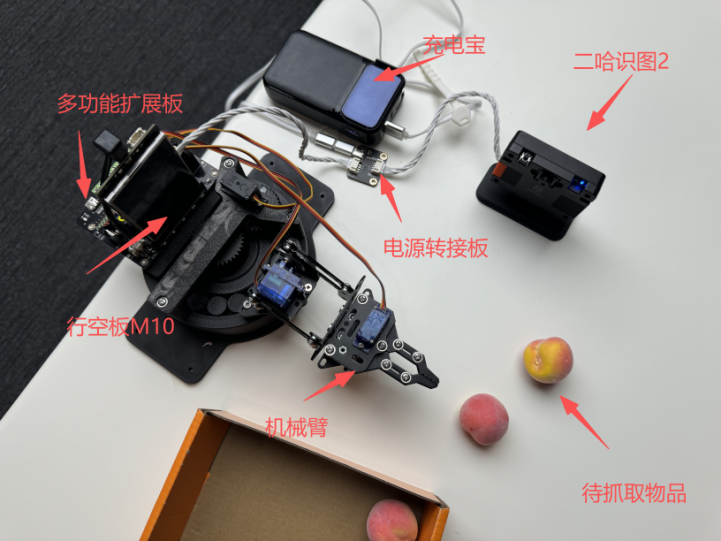
本项目使用二哈识图 2 的实例分割功能识别已学习的指定物品。行空板 M10 读取目标的 ID、X 中心和 Y 中心数据,控制机械臂旋转、下降、夹取、移动和释放,完成一次指定物品抓取后回到等待位置。
器材准备
| 器材 | 数量 | 用途 |
|---|---|---|
| 行空板 M10 | 1 | 运行实例分割与机械臂控制程序 |
| 二哈识图 2 | 1 | 识别指定物品并输出位置数据 |
| 多功能扩展板 | 1 | 连接三个机械臂舵机 |
| 多种机械臂架构和舵机 | 1 套 | 完成旋转、升降、夹取和释放 |
| HUSKYLENS 2 电源转接板 | 1 | 为二哈识图 2 供电 |
| 18650 可充电式锂电池(3.7 V) | 1 | 为设备提供电源 |
| PH2.0 4Pin 硅胶线 | 1 | 连接二哈识图 2 与行空板 |
| USB 数据线 | 1 | 连接电脑与行空板 M10 |
软件版本与扩展库加载
- Mind+ 2.0 及以上版本,选择“Python 积木模式”。
- 加载“行空板 M10”“二哈识图 2”和“行空板 IO 扩展板”扩展。
- 将二哈识图 2 的通信方式设置为 I2C,并切换到“实例分割”内置模型。
- 将待抓取物品完整放入画面,按 A 键学习为 ID 1。
- 完成组装及单舵机安全角度测试,清除运动路径上的障碍物,再打开本节完整示例程序并运行。
硬件连接
| 设备 | 接口 | 作用 |
|---|---|---|
| 二哈识图 2 | I2C | 向行空板 M10 传输实例分割结果与目标坐标 |
| 机械爪舵机 | S0 | 控制机械爪开合 |
| 机械臂升降舵机 | S1 | 控制机械臂抬起与下降 |
| 机械臂底座舵机 | S2 | 控制机械臂左右旋转 |
接通电源前检查 4Pin 线方向和三个舵机插头方向。首次运行时先分别测试 S0、S1、S2,确认机械臂不会碰撞底座、摄像头或周边物体。
程序示例
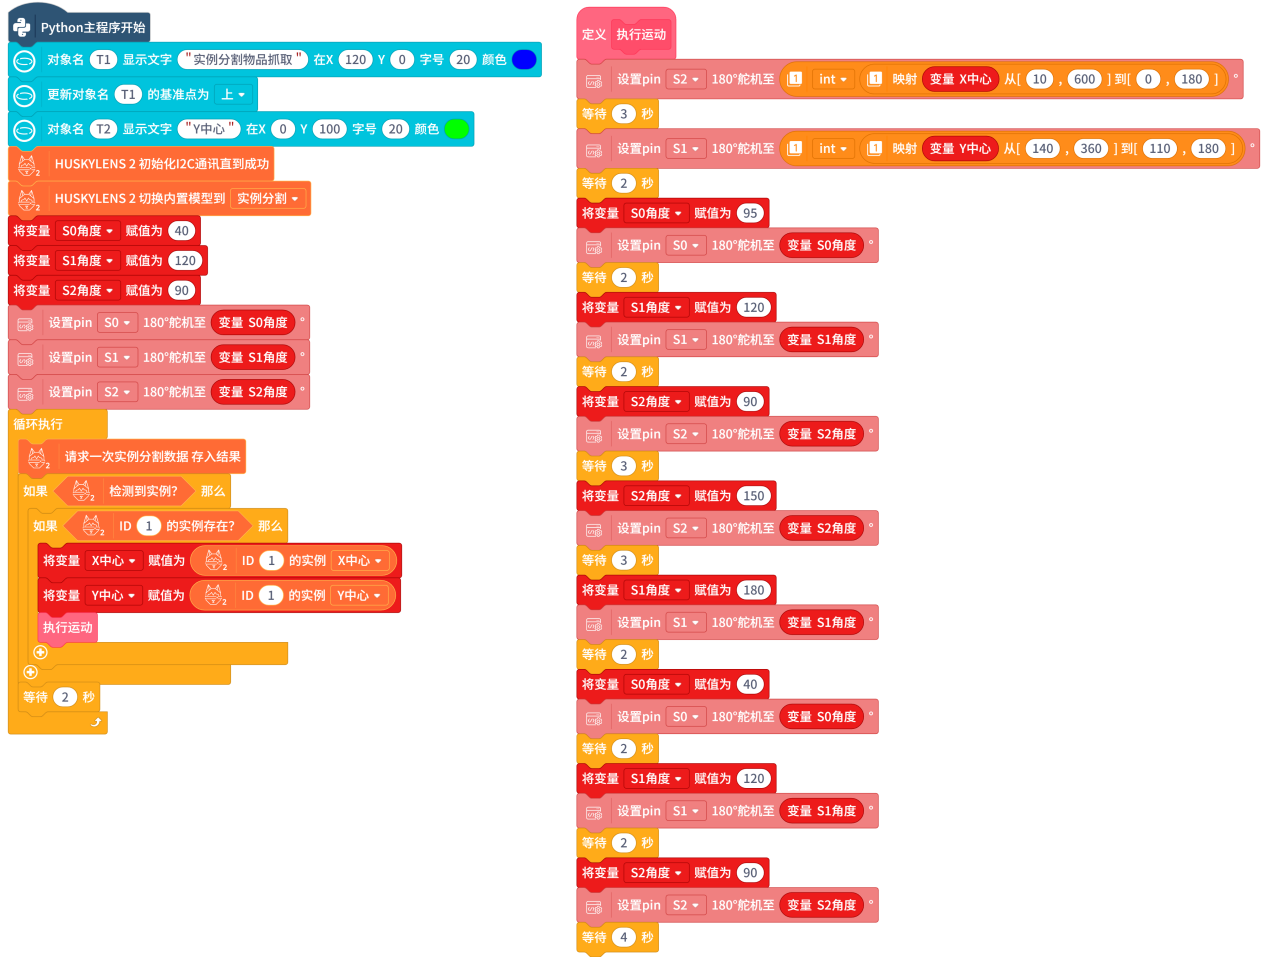
程序先初始化二哈识图 2 的 I2C 通信和实例分割模型,将 S0、S1、S2 设为 40°、120°、90°。循环读取实例分割结果,检测到 ID 1 后获取目标 X、Y 中心并执行运动函数:S2 根据 X 中心完成水平定位,S1 根据 Y 中心下降到抓取位置,S0 闭合夹取;随后机械臂抬起、转向放置位置、松开机械爪,并依次回到初始角度。
运行程序与演示效果
运行正常时,系统只对已学习的 ID 1 目标执行抓取流程;未检测到指定物品时,机械臂保持等待状态。
演示操作:
- 在机械臂处于等待状态时,将 ID 1 目标放到可达范围内,手离开运动区域。
- 观察定位、抓取、放置和复位过程。
- 移走指定物品,观察机械臂是否保持等待;机械臂运动过程中不要用手干预。